8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
Kategorya ng Balita
Kategorya ng Produkto
Bumalik EMF ng isang BLDC Motor: Paano Ito Kalkulahin Mula sa Bilis, Kv, at Flux
Ang isang 48 V BLDC fan motor ay tumatakbo sa 3,000 rpm, at ang oscilloscope ay nagpapakita ng isang 30 V peak line-to-line waveform. Ang sensorless zero-crossing threshold ng controller ay nakatakda malapit sa kalahati ng DC bus. Maaasahang magsisimula ba ang motor, at ang sinusukat na boltahe ba talaga ang likod na EMF? Ang sagot ay depende sa kung paano tinukoy ang back EMF constant, kung ang value ay yugto o line-to-line, at kung ito ay peak o RMS. Kapag mali ang mga kahulugang iyon, maaaring gawing maling setting ng controller ang simpleng pagkalkula o hindi tugmang order ng motor.
Ang maikling sagot ay: kalkulahin pabalik ang EMF mula sa E = Ke × ω , saan Ke ay ang likod EMF pare-pareho at ω ay mekanikal angular na bilis. Gamitin ang parehong yugto/line at peak/RMS na batayan bilang pare-pareho. Kung Kv lang ang available, i-convert muna. Kung ang motor ay nasa bangko na, sukatin ang waveform at kalkulahin ang Ke mula sa isang kilalang bilis. Ipinapakita ng mga seksyon sa ibaba ang bawat paraan, ang mga conversion ng unit na nagdudulot ng karamihan sa mga error, at ang mga pagsusuring dapat gawin bago ilabas ang isang purchase order.
Ang Pangunahing Formula at Ano ang Kahulugan ng Bawat Simbolo
Para sa pagkalkula ng first-pass, gamitin ang mekanikal na anyo:
E yugto, tugatog = Ke yugto, tugatog × ω m
Dito, ω m ay ang bilis ng baras sa radians bawat segundo: ω m = 2πn / 60, na may n sa rpm. Dapat ay nasa V per rad/s ang Ke. Kung ang datasheet ay nagbibigay ng Ke sa V/krpm, V/rpm, o Kv sa rpm/V, i-convert ito bago i-multiply. Gumagana ang parehong equation para sa isang trapezoidal BLDC motor at isang sinusoidal PM machine, ngunit nagbabago ang interpretasyon ng waveform: para sa mga trapezoidal na motor, gamitin ang flat-top amplitude; para sa mga sinusoidal na motor, gumamit ng peak o RMS nang pare-pareho.
Para sa isang sinusoidal machine na may kilalang flux linkage, ang pisikal na anyo ay:
E yugto, tugatog = p × λ m × ω m
kung saan ang p ay ang bilang ng mga pares ng poste at λ m ay ang peak flux linkage sa bawat phase sa Wb-turns. Ang halaga ng phase ng RMS ay E yugto, tugatog / √2. Para sa line-to-line sinusoidal voltage, i-multiply ang phase RMS value sa √3. Para sa isang anim na hakbang na trapezoidal na motor, ang line-to-line na flat top ay madalas na malapit sa dalawang beses sa phase flat-top na halaga, ngunit kumpirmahin ang waveform dahil ang eksaktong relasyon ay nakasalalay sa commutation at winding arrangement.
| Dami | Simbolo | Yunit | Ano ang dapat kumpirmahin |
|---|---|---|---|
| Ang bilis ng mekanikal | n | rpm | Bilis ng baras, hindi dalas ng kuryente |
| Angular na bilis | ω m | rad/s | ω m = 2πn / 60 |
| Bumalik EMF pare-pareho | Ke | V/(rad/s) | Phase o linya-sa-linya; peak o RMS |
| I-phase back ang EMF | E ph | V | Gamitin ang parehong batayan bilang Ke |
| Line-to-line pabalik na EMF | E LL | V | √3 para sa sinusoidal RMS; mga 2× flat top para sa trapezoidal |
| dalas ng kuryente | f e | Hz | f e = p × n / 60 |
Pag-convert ng Kv, Ke, at Datasheet Units Nang Walang Mamahaling Pagkakamali
Ang Kv ay karaniwang nakasaad sa rpm bawat bolta. Para sa isang walang-load na DC-style na pagkalkula, ang back EMF constant sa V/(rad/s) ay:
Ke = 60 / (2π × Kv) = 9.549 / Kv
Kung ang Kv ay 100 rpm/V, ang Ke ay humigit-kumulang 0.0955 V/(rad/s). Sa 3,000 rpm, ω m ay 314.16 rad/s, kaya ang kinakalkula pabalik na EMF ay humigit-kumulang 30.0 V. Kung ang datasheet ay tumutukoy sa Kv sa line-to-line na batayan, ang 30.0 V na iyon ay isang line-to-line na halaga. Kung ang Kv ay phase-based, ito ay isang phase value. Ang numero ay pareho lamang kapag ang batayan ay pareho.
Para sa mga pang-industriya na motor, ang Ke ay kadalasang ibinibigay sa V/krpm. I-convert ito sa pamamagitan ng paghahati sa 104.72, dahil ang 1,000 rpm ay katumbas ng 104.72 rad/s. Ang isang Ke ng 12 V/krpm ay samakatuwid ay 0.1146 V/(rad/s). Sa 1,500 rpm, ang likod na EMF ay 0.1146 × 157.08 = 18.0 V sa parehong phase/line na batayan ng datasheet.
Ang isang karaniwang panganib sa pagbili ay isang tagapagtustos na sumipi ng "Ke = 0.12" na walang mga yunit. Iyon ba ay V/rpm, V/(rad/s), V/krpm, phase peak, o line-to-line RMS? Maaaring itago ang isang factor ng 2 o √3 sa solong numerong iyon. Itanong ang kahulugan sa pagsulat, at hilingin ang waveform at bilis ng pagsubok na ginamit upang makuha ito. Kung ang motor ay inilaan para sa sensorless control, hilingin din ang likod na EMF sa pinakamababang bilis ng pagpapatakbo, hindi lamang sa rate na bilis.
Pagkalkula Mula sa Mga Pisikal na Dimensyon at Flux Linkage
Kapag ang isang prototype ay walang kapaki-pakinabang na datasheet, ang flux linkage ay ang pinakadirektang ruta. Kung alam ng team ng disenyo ang peak flux linkage sa bawat phase, gamitin ang E yugto, tugatog = p × λ m × ω m . Halimbawa, p = 4, λ m = 0.05 Wb-turns, at n = 1,500 rpm ay nagbibigay ng ω m = 157.08 rad/s. Ang peak phase back EMF ay 4 × 0.05 × 157.08 = 31.4 V. Ang RMS phase value ay 22.2 V, at ang sinusoidal line-to-line RMS value ay 38.5 V.
Kung ang flux linkage ay hindi magagamit ngunit ang paikot-ikot at magnetic circuit ay kilala, ang pagkalkula ay maaaring itayo mula sa mga pagliko sa bawat yugto, paikot-ikot na kadahilanan, air-gap flux bawat poste, at bilis. Sa pagsasagawa, ang kawalan ng katiyakan sa air-gap flux density, lamination stacking factor, at end-winding effect ay sapat na malaki kaya ang isang kinakalkula na halaga ay dapat ituring bilang isang pagtatantya ng disenyo. Wind a sample, paikutin ito sa isang ligtas na bilis, at sukatin ang waveform. Ang pagsukat na iyon ay ang pinakamabilis na paraan upang makumpirma kung ang nilalayon na waveform ay mas malapit sa sinusoidal o trapezoidal. Para sa background sa commutation at waveform na pag-uugali, ang Artikulo ng prinsipyo ng pagtatrabaho ng BLDC ay isang kapaki-pakinabang na sanggunian.
Paraan ng Pagsukat: Saklaw, Drill, at Ligtas na Walang-Load na Spin
Sa bangko, idiskonekta ang controller at paikutin ang motor gamit ang drill, lathe, o ibang motor. Sukatin ang line-to-line na boltahe gamit ang isang differential probe o isang nakahiwalay na input ng oscilloscope. Huwag lumampas sa rating ng common-mode ng probe, at huwag ikonekta ang isang grounded oscilloscope probe sa isang live na three-phase bridge. Sa alam na bilis, kunin ang waveform at itala ang alinman sa flat-top amplitude o ang sinusoidal peak at mga halaga ng RMS, depende sa uri ng motor.
Kalkulahin ang Ke mula sa sinusukat na boltahe at bilis: Ke = E sinusukat / ω m . Pagkatapos ay i-verify ang dalas ng kuryente gamit ang f e = p × n / 60. Ang isang four-pole-pair na motor na umiikot sa 1,200 rpm ay dapat magpakita ng 80 Hz electrical frequency, o isang 12.5 ms period. Kung mali ang dalas, suriin ang bilang ng poste o ang aktwal na bilis ng baras. Kung ang amplitude ay mas mababa kaysa sa inaasahan, suriin ang probe attenuation, winding connection, at kung ang pagsukat ay phase o line-to-line.
Para sa isang mabilis na pagsusuri sa produksyon, paikutin sa mababang nakapirming bilis, itala ang peak-to-peak na boltahe ng linya, at ihambing ito sa isang kilalang-mahusay na sample. Hindi nito pinapalitan ang isang buong pagsubok sa motor, ngunit nakakakuha ito ng mga maling pagliko ng paikot-ikot, mga reverse phase, at mga problema sa magnet bago makarating ang motor sa assembly line. Panatilihin ang bilis ng pagsubok na mas mababa sa pinakamataas na rate ng bilis at gumamit ng guarded test fixture.
Bakit ang Terminal Voltage ay Hindi ang Likod na EMF na Nasa ilalim ng Pagkarga
Kapag walang load, malapit ang boltahe ng terminal sa likod ng EMF dahil maliit ang kasalukuyang. Sa ilalim ng pagkarga, dapat na malampasan ng inilapat na boltahe ang pabalik na EMF, resistive drop, at inductive drop: V phase = E phase I × R L × di/dt. Ang isang motor na may 0.5 Ω phase resistance na nagdadala ng 10 A ay may 5 V resistive drop bago isaalang-alang ang anumang pagkawala ng inductance o inverter. Iyon ang dahilan kung bakit ang isang kalkulasyon na ginawa mula sa DC bus lamang ay maaaring mag-overstate sa magagamit na bilis o maliitin ang kasalukuyang sa isang naibigay na load.
Ang operasyon ng PWM ay nagdaragdag ng isa pang layer. Ang inverter ay naglalapat ng isang tinadtad na boltahe, at ang kasalukuyang ripple ng motor ay nakasalalay sa dalas ng paglipat at inductance. Ang pagbagsak ng diode, dead time, at cable resistance ay nag-aalis din ng boltahe margin. Para sa sensorless control, nakikita ng zero-crossing comparator ang terminal waveform, hindi isang perpektong back EMF source. Ang mga filter na ginamit upang alisin ang ingay ng PWM ay nagpapakilala ng pagkaantala sa yugto, at ang pagkaantala ay nagiging mas mahalaga habang tumataas ang dalas ng kuryente. Kalkulahin ang inaasahang pabalik na EMF sa pinakamababa at pinakamataas na bilis, pagkatapos ay suriin ang threshold ng comparator at pagkaantala ng filter laban sa mga halagang iyon.
Paglalagay ng Pagkalkula sa isang Motor Inquiry
Ang isang kapaki-pakinabang na pagtatanong ay nagsasaad ng kinakailangang pabalik na EMF sa isang tinukoy na bilis, ang hanay ng DC bus, ang phase/line na batayan, at ang katanggap-tanggap na pagpapaubaya. Halimbawa: "Sa 2,400 rpm, ang line-to-line peak back EMF ay dapat na 42 V ±5%, sinusukat gamit ang motor sa 25 °C at hinihimok ng external prime mover." Iyan ay mas malinaw kaysa sa paghingi ng "0.2 Ke motor" dahil inaalis nito ang kalabuan ng unit bago itayo ang mga sample. Kung ang motor ay para sa fan o air-cooler na application, sabihin din ang load curve at ang pinakamababang bilis kung saan dapat gumana ang sensorless starting.
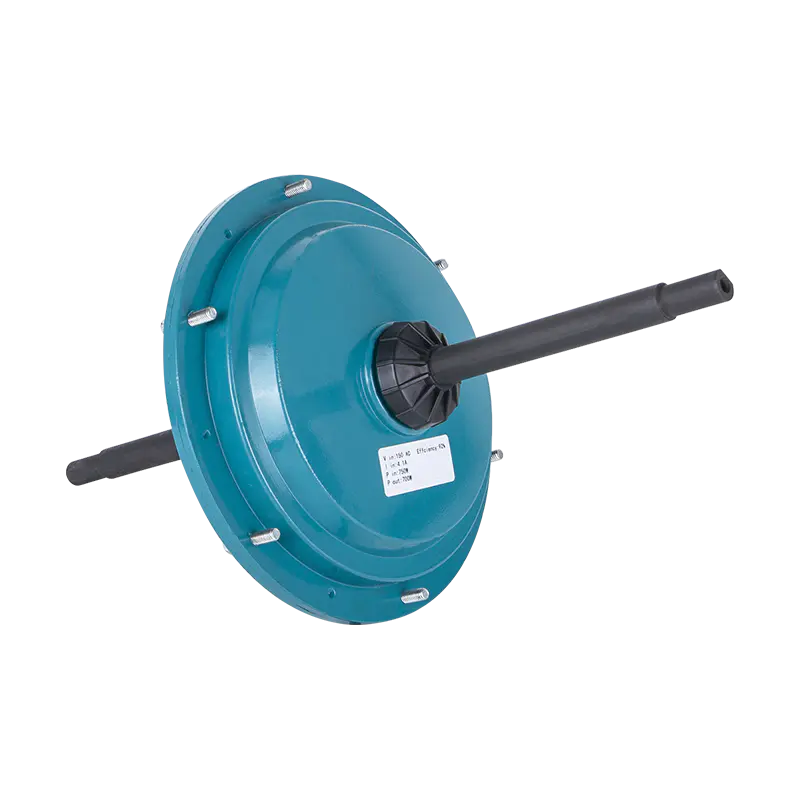
Para sa air-cooler na tungkulin, ang isang panlabas na rotor na BLDC na motor ay maaaring gawing simple ang mekanikal na pakete dahil ang fan ay maaaring direktang i-mount sa rotor. Ang isang kinatawan na opsyon ay ang 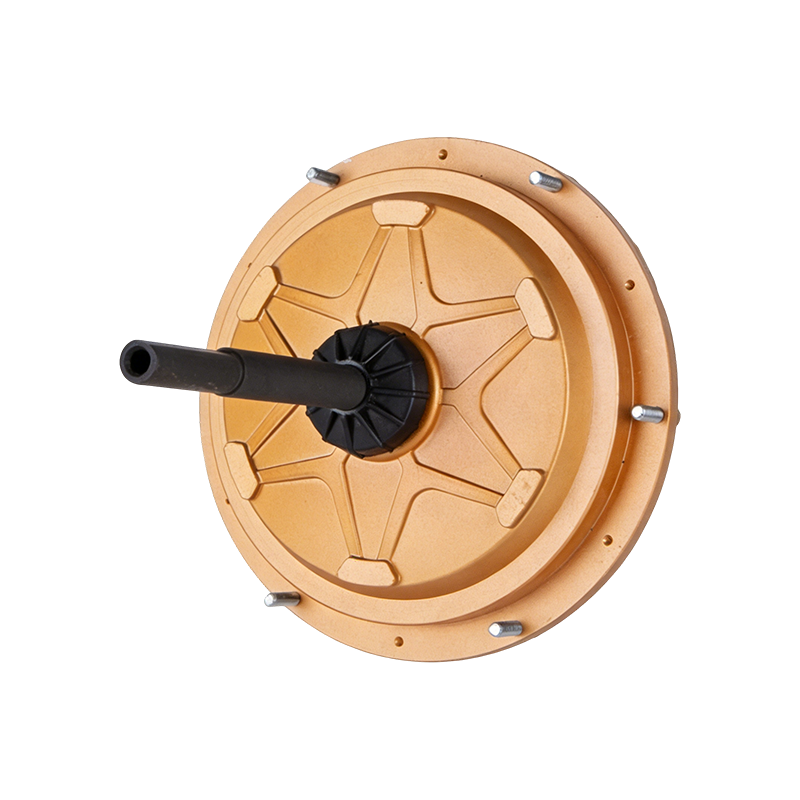 DC149 220V 600W Panlabas na BLDC Air Cooler Motor External-rotor 220 V 600 W BLDC motor para sa mga air cooler, na nag-aalok ng direktang pag-mount ng fan, proteksyon ng IP55, at walang maintenance na disenyo na angkop sa industriyal na pagpapalamig. Tingnan ang Produkto → 600 W panlabas na BLDC air cooler motor. Para sa mas malalaking sistema ng bentilasyon, maaaring mas angkop ang isang EC fan motor; ang
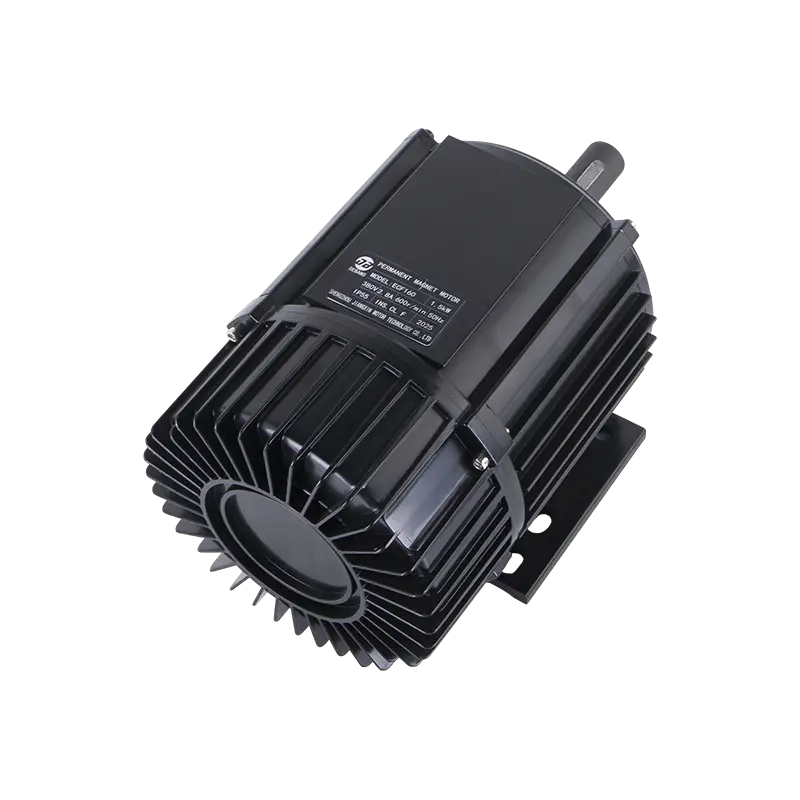 ECF160 380V 1500W EC Fan Motor High-efficiency EC fan motor para sa evaporative air cooler, na may 380 V 1500 W output, IP55 na proteksyon, at mababang ingay na operasyon na angkop sa mas malalaking ventilation system. Tingnan ang Produkto → Ang 1,500 W EC fan motor ay isang halimbawa. Ang pahina ng aplikasyon ng tagahanga ng industriya ay nagpapakita kung paano nagmamapa ang mga motor na ito sa mga load ng fan. Gamitin ang pagkalkula sa likod ng EMF upang suriin ang mababang bilis ng control margin, hindi lamang ang na-rate na kapangyarihan.
Mga Nagtrabahong Halimbawa at Pangwakas na Sanity Check
Halimbawa 1 — Kv conversion. Kv = 100 rpm/V, n = 3,000 rpm. Ke = 9.549 / 100 = 0.0955 V/(rad/s). ω m = 314.16 rad/s. E = 30.0 V sa parehong batayan bilang Kv. Kung ang Kv ay line-to-line, ang resulta ay line-to-line.
Halimbawa 2 — datasheet Ke. Ke = 0.12 V/(rad/s) line-to-line peak, n = 3,000 rpm. E LL, tugatog = 0.12 × 314.16 = 37.7 V. Sa isang 48 V bus, ang ideal na margin ay humigit-kumulang 10.3 V bago bumaba ang resistive at inverter.
Halimbawa 3 — flux linkage. p = 4, λ m = 0.05 Wb-turn, n = 1,500 rpm. E yugto, tugatog = 31.4 V, E yugto, rms = 22.2 V, at E LL,rms = 38.5 V para sa isang sinusoidal machine.
Bago tumanggap ng resulta, patakbuhin ang checklist na ito:
- Isulat kung ang boltahe ay phase o line-to-line.
- Isulat kung peak, peak-to-peak, o RMS ang value.
- I-convert ang bilis sa mechanical rad/s, hindi electrical rad/s.
- I-convert ang Ke sa V/(rad/s) at panatilihin ang parehong batayan.
- Suriin ang resulta laban sa isang mababang bilis na pagsukat ng walang-load.
- Mag-iwan ng margin ng boltahe para sa resistensya, inductance, diodes, at pagkaantala ng kontrol.
Ang huling pagsukat na iyon ang pinakamahalagang hakbang. Ang isang kalkuladong pabalik na EMF ay kasinghusay lamang ng mga kahulugan ng yunit nito; ang isang sinusukat na waveform sa isang kilalang bilis ay naglalantad kaagad ng mga error sa phase, polarity, at waveform.
Kaugnay Mga produkto
 Handa nang I-customize
Mga Produkto ng Motor Mo?
Kami ay mga propesyonal na tagagawa ng motor, na naghahatid ng malakas, matatag, at mahusay na kapangyarihan core para sa lahat ng industriya sa pamamagitan ng precision craftsmanship at innovation.
Makipag-ugnayan sa Amin
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Address ng Kumpanya
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Lahat ng Karapatan ay Nakalaan.
Wholesale Industrial Fan Motors Manufacturers