8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
Kategorya ng Balita
Kategorya ng Produkto
Paano Kalkulahin ang Dalas ng PWM para sa isang BLDC Motor: Apat na Praktikal na Pagsusuri
Ang isang 600 W external-rotor BLDC air cooler motor ay umaalis sa assembly line na tumatakbo sa isang 8 kHz carrier. Sa test bench, ang mga blades ay naglalabas ng malakas na ungol, ang paikot-ikot na ibabaw ay umakyat ng 22 degrees C sa itaas ng draw-off na temperatura, at ang phase current trace ay nagpapakita ng isang ripple band na halos kalahati ng lapad ng fundamental. Walang depekto. Ang biyahe ay hindi kailanman naitugma sa paikot-ikot.
Ang maikling sagot sa kung paano kalkulahin ang dalas ng PWM para sa isang BLDC na motor ay hindi ka pumipili ng isang numero, nagso-solve ka para sa pinakamalaki sa tatlong palapag at pagkatapos ay sinusuri ang kisame. Ang mga sahig ay nagmumula sa electrical time constant ng winding, ang pinapayagang peak-to-peak current ripple, at ang electrical (commutation) frequency ng motor sa pinakamataas na bilis. Ang kisame ay nagmumula sa pagkawala ng switching, dead time, badyet ng gate-drive at ang counter resolution ng microcontroller. Para sa 220 V external-rotor fan motor sa 350 W hanggang 1500 W na klase na may 8 hanggang 12 mH ng phase inductance, ang tatlong palapag ay karaniwang nagtatagpo sa pagitan ng 12 kHz at 20 kHz. Para sa isang low-inductance na high-speed na motor na may 100 hanggang 200 microhenry ng phase inductance, ang parehong arithmetic ay nagtutulak sa iyo sa 40 kHz o higit pa, at ang ceiling check ay nagsisimulang kumagat nang husto.
Ang sumusunod ay ang pagkakasunud-sunod ng pagkalkula sa pagkakasunud-sunod na nag-iwas sa iyo sa problema: mangalap ng defensible winding data, kalkulahin ang RL cutoff, kalkulahin ang ripple floor, kalkulahin ang commutation floor, pagkatapos ay subukan ang napiling halaga laban sa pagkawala at timing ceiling bago mo ito isulat sa firmware.
Apat na Iba't Ibang Dalas ang Tinatawag na "PWM Frequency"
Karamihan sa kalituhan sa paksang ito ay nagmumula sa paghahalo ng apat na magkahiwalay na frequency na lahat ay lumalabas sa isang BLDC drive. Isa lamang sa mga ito ang na-load sa rehistro ng timer.
| Dami | Kahulugan | Halaga ng sanggunian | Kung saan ito nakatakda |
|---|---|---|---|
| Ang bilis ng mekanikal | Mga rebolusyon ng baras bawat minuto | 1300 rpm | Kinakailangan sa aplikasyon |
| dalas ng kuryente | rpm x mga pares ng poste / 60 | 86.7 Hz (4 na pares ng poste) | Resulta ng bilis at bilang ng magnet |
| Commutation step rate | Anim na hakbang: 6 x dalas ng kuryente; field-oriented na kontrol: isang update sa sektor bawat electrical cycle | 520 Hz para sa anim na hakbang | Kontrolin ang algorithm |
| dalas ng carrier | Dalas ng paglipat ng power-stage | 12 hanggang 20 kHz | Ito ang bilang na aming kinakalkula |
| Utos ng PWM | Bilis o torque setpoint signal na ipinadala sa drive, na hiwalay sa power stage | 100 Hz hanggang 2 kHz | Host controller o PLC |
Ang huling hilera ay nararapat ng babala. Maraming mga pagkabigo sa field na sinisisi sa "maling PWM frequency" ay lumabas na isang problema sa command signal. Ang isang drive na umaasa sa isang 1 kHz, 10 hanggang 90 porsiyentong utos ng tungkulin at tumatanggap ng 20 kHz na signal ay maaaring balewalain ito o magbabasa ng isang stuck duty cycle, dahil ang input filter at ang capture routine ay idinisenyo sa paligid ng isang mas mabagal na waveform. Suriin ang detalye ng interface bago mo pindutin ang carrier.
Unang Hakbang: Kolektahin ang Winding Data na Talaga Mong Ipagtanggol
Ang pagkalkula ay kasing ganda lamang ng mga halaga ng inductance at resistensya sa likod nito, at ang mga datasheet ay madalas na walang ingat sa pareho. Tatlong gawi ang nagbunga.
Sukatin bawat yugto, hindi linya sa linya
Binabasa ng LCR meter na nakalagay sa dalawang terminal ang serye na kumbinasyon ng dalawang phase. Para sa balanseng wye winding ang per-phase value ay kalahati ng reading na iyon, ngunit kung ang rotor ay nakatigil at ang ikatlong terminal ay lumulutang. Itala kung aling convention ang iyong ginamit, dahil ang isang factor-of-two na error dito ay nagpapalipat ng ripple floor sa pamamagitan ng isang factor ng dalawa.
Sukatin sa dalas na malapit sa iyong nilalayong carrier
Ang mga lamination, eddy currents at epekto ng balat ay nakadepende sa dalas ng inductance. Ang isang winding na nagbabasa ng 10 mH sa 100 Hz ay maaaring magbasa ng 8 mH sa 10 kHz at 7 mH sa 20 kHz. Dahil ang ripple ang pinagsusukat mo, gamitin ang halaga sa frequency band na plano mong patakbuhin, at tandaan ang dalas ng pagsubok ng meter sa test sheet.
Gamitin ang mainit, puspos na pinakamasamang kaso
Ang paglaban sa tanso ay tumataas nang humigit-kumulang 0.393 porsiyento bawat degree C. Ang isang phase resistance na 1.10 ohm sa 25 degrees C ay nagiging humigit-kumulang 1.42 ohm sa isang 100 degree C na paikot-ikot, na nagpapataas sa RL cutoff ng halos 30 porsiyento. Ang inductance ay gumagalaw sa kabilang paraan sa ilalim ng pagkarga: sa dalawang beses na rate ng kasalukuyang, ang isang paikot-ikot na fan ay maaaring mawalan ng 30 hanggang 50 porsiyento ng maliit na signal na inductance nito habang ang magnetic circuit ay lumalapit sa saturation, at ang ripple floor ay tumataas nang proporsyonal. I-audit ang parehong mga ekskursiyon.
Isulat ang limang numero bago kalkulahin ang anuman: per-phase resistance sa 25 degrees C, per-phase inductance sa nilalayong carrier frequency, magnet count (pole pairs = magnets / 2), rated phase current, at ang DC bus voltage kasama ang pinakamataas na realistic case. Ang isang 220 V na motor na pinapakain mula sa isang aktibong yugto ng power-factor-correction ay nakikita ang 380 hanggang 400 V DC sa halip na 310 V, na isang 25 porsiyentong ripple penalty na hindi nakuha ng maraming unang prototype.
Ikalawang Hakbang: Ang RL Cutoff ay Nagbibigay sa Iyo ng Lower Bound
Ang bawat yugto ay isang serye ng risistor at inductor, at ang pares na iyon ay bumubuo ng isang first-order na low-pass na filter. Ang cutoff frequency nito ay:
f_c = R / (2 x pi x L)
Sa ibaba ng dalas na ito, maaaring sundin ng kasalukuyang ang inutos na average sa loob ng isang switching cycle. Sa itaas nito, ang paikot-ikot ay nagsisimula sa average ang inilapat na boltahe para sa iyo. Ang malawak na sinipi na tuntunin ng hinlalaki ay ang patakbuhin ang carrier sa sampung beses ang cutoff o higit pa, na nagbibigay sa kasalukuyang loop ng sapat na bandwidth upang hawakan ang iniutos na halaga at pinapanatili ang kasalukuyang waveform mula sa pagkahuli sa boltahe na command sa pamamagitan ng isang malaking anggulo ng phase.
Tandaan kung ano ang mismong cutoff ay hindi. Ang formula f = R / (2 x pi x L) na umiikot sa mga forum ay ang cutoff, hindi isang inirerekomendang carrier. Ang pagpapatakbo ng BLDC na motor sa sarili nitong RL cutoff frequency ay nagdudulot ng mabigat na torque ripple at naririnig na ingay, dahil hindi mapapakinis ng winding ang anumang bagay sa ganoong bilis.
Gamit ang reference na motor: R = 1.10 ohm sa 25 degrees C, L = 8 mH na sinusukat sa 10 kHz. Ang time constant ay 8 mH / 1.10 ohm = 7.3 ms, at f_c = 1 / (2 x pi x 7.3 ms) = 21.9 Hz. Sampung beses iyon ay 219 Hz. Itinama sa isang mainit na paikot-ikot na 1.42 ohm, ang cutoff ay 28.3 Hz at ang sampung beses na palapag ay 283 Hz.
Para sa isang medium-inductance fan motor ang RL floor ay samakatuwid ay walang halaga. Nagiging binding lamang ito sa mga makinang napakababa ng inductance, at sa mga motor kung saan sinasadyang idinagdag ng isang taga-disenyo ang inductance ng serye. Tratuhin ito bilang isang sanity floor, hindi ang sagot.
Ikatlong Hakbang: Itinatakda ng Kasalukuyang Ripple ang Tunay na Palapag
Ito ang kalkulasyon na talagang nagpapasya sa numero para sa karamihan ng mga drive. Sa isang panahon ng paglipat, sinisingil ng inilapat na boltahe ang winding inductance, at ang peak-to-peak ripple current ay:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
kung saan ang D ay ang agarang tungkulin ng binti na iyon. Ang expression ay tumataas sa D = 0.5, na pinapasimple ang pinakamasamang kaso sa V_bus / (4 x L x f_pwm). Muling inayos para sa dalas na kailangan mo:
Ang f_pwm ay mas malaki kaysa o katumbas ng V_bus / (4 x L x delta_I_allow)
Piliin ang delta_I_allow bilang isang fraction ng rate na kasalukuyang phase. Ang sampu hanggang dalawampung porsyento ay nagpapanatili ng katamtaman na pagkawala ng bakal at tanso at nagbibigay sa kasalukuyang loop ng madaling target; higit sa tatlumpung porsyento ay nagsisimula kang makakita ng sobrang pag-init, naririnig na ingay at, sa mga sensorless drive, isang mas maingay na back-EMF na pagmamasid.
Reference motor muli: V_bus 310 V DC, L 8 mH, rate na kasalukuyang phase 2.5 A, pinapayagan ang ripple 20 porsiyento, kaya delta_I_allow = 0.5 A peak to peak.
Ang f_pwm ay mas malaki sa o katumbas ng 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375 Hz
Umiikot iyon sa 20 kHz. Sa 12 kHz ang parehong motor ay nagdadala ng 0.81 A ng ripple, humigit-kumulang 32 porsyento ng na-rate, at sa 8 kHz nagdadala ito ng 0.97 A, malapit sa 39 porsyento. Iyon mismo ang ripple band na nakikita sa bagsak na drive mula sa pambungad na talata, at ipinapaliwanag nito ang pag-ungol at ang sobrang 22 degrees C.
Pinapabuti ng tatlong pagwawasto ang pagtatantya. Ang space-vector modulation na may third-harmonic injection ay gumagawa ng humigit-kumulang 15 porsiyentong mas kaunting ripple ng pinakamasamang kaso kaysa sa sinusoidal expression sa itaas, kaya ang 20 kHz na pagtatantya ay kadalasang kumikilos tulad ng 18 kHz. Kung ang motor ay tumatakbo sa mababang modulation index para sa karamihan ng tungkulin nito, ang pinakamasamang kaso sa D = 0.5 ay maaaring hindi kailanman mangyari sa operating point, at maaari mong i-trade ang ilang ripple margin para sa mas mababang switching loss. Sa kabaligtaran, kung ang motor ay dapat na makaligtas sa isang naka-lock na rotor o isang malalim na boltahe sag, ang tungkulin ay magwawalis sa 0.5 at ang pinakamasamang kaso ay magiging totoo.
Ikaapat na Hakbang: Panatilihin ang Sapat na Mga Ikot ng Paglipat sa bawat Hakbang sa Pag-commutation
Ang carrier ay dapat ding mabilis na may kaugnayan sa de-koryenteng frequency ng motor, kung hindi, ang drive ay may masyadong kaunting mga pagkakataon sa bawat sektor upang ayusin ang kasalukuyang. Kalkulahin muna ang dalas ng kuryente:
f_elec = rpm x mga pares ng poste / 60
Para sa reference na motor sa 1300 rpm na may apat na pares ng poste, f_elec = 86.7 Hz. Sa anim na hakbang na commutation bawat electrical cycle ay naglalaman ng anim na hakbang, kaya ang step rate ay 520 Hz. Ang isang karaniwang patnubay ay hindi bababa sa sampu, mas mabuti na dalawampu, PWM na mga yugto sa bawat hakbang ng pag-commutation, na naglalagay sa sahig sa 5.2 hanggang 10.4 kHz. Pansinin na ito ngayon ay lumampas sa RL floor at papalapit na sa ripple floor, kaya naman ang fan drive sa class cluster na ito sa paligid ng 12 hanggang 16 kHz.
Ang kontrol sa field-oriented ay may bahagyang naiibang limitasyon. Ang kasalukuyang loop ay karaniwang nag-a-update nang isang beses sa bawat panahon ng carrier, kaya ang carrier ay dapat na hindi bababa sa sampung beses ang de-koryenteng frequency upang mapanatiling stable ang loop sa pinakamataas na bilis, at higit pa kung gusto mo ng mababang torque ripple sa mababang bilis. Ang single-shunt current sensing ay nagdaragdag ng mas mahirap na limitasyon: ang shunt ay nababasa lamang sa mga tinukoy na window ng panahon ng paglipat, kaya sa napakataas na tungkulin ay lumiliit ang mga window ng pagsukat at ang drive ay maaaring lumaktaw sa mga sukat o ibababa ang carrier.
Ang mga high-speed na motor ay ganap na lumalabag sa patnubay. Ang isang 20,000 rpm na motor na may apat na pares ng poste ay may f_elec = 1333 Hz at isang anim na hakbang na rate na 8 kHz. Ang paghingi ng dalawampung PWM na panahon sa bawat hakbang ay mangangailangan ng 160 kHz, na hindi praktikal para sa isang insulated-gate bipolar transistor bridge at mahal kahit na may silicon carbide. Ang mga tunay na drive sa rehimeng iyon ay lumipat sa isang epektibong pulso bawat hakbang sa pag-commutation, na isina-synchronize ang PWM sa kaganapan ng commutation sa halip na tumakbo nang libre. Ang mas malawak na punto ay nakatayo: kung ang iyong electrical frequency ay lumalapit sa ilang kilohertz, ang pagkalkula ng carrier ay dapat gawin kasama ng modulation scheme, hindi hiwalay.
Kung gusto mo ang switching sequence at sector timing nang mas malalim, ang paliwanag na ito ng kung paano ginagawang commutation ng isang BLDC controller ang PWM naglalakad sa pattern ng gate nang hakbang-hakbang.
Isinasaalang-alang ang reference fan motor bilang isang kaso, ang 220 V 600 W external-rotor na disenyo sa DC149 series ay isang makatotohanang tugma para sa mga numerong ito, at ang na-publish na winding data nito ay isang kapaki-pakinabang na cross-check laban sa sarili mong mga sukat sa bench.
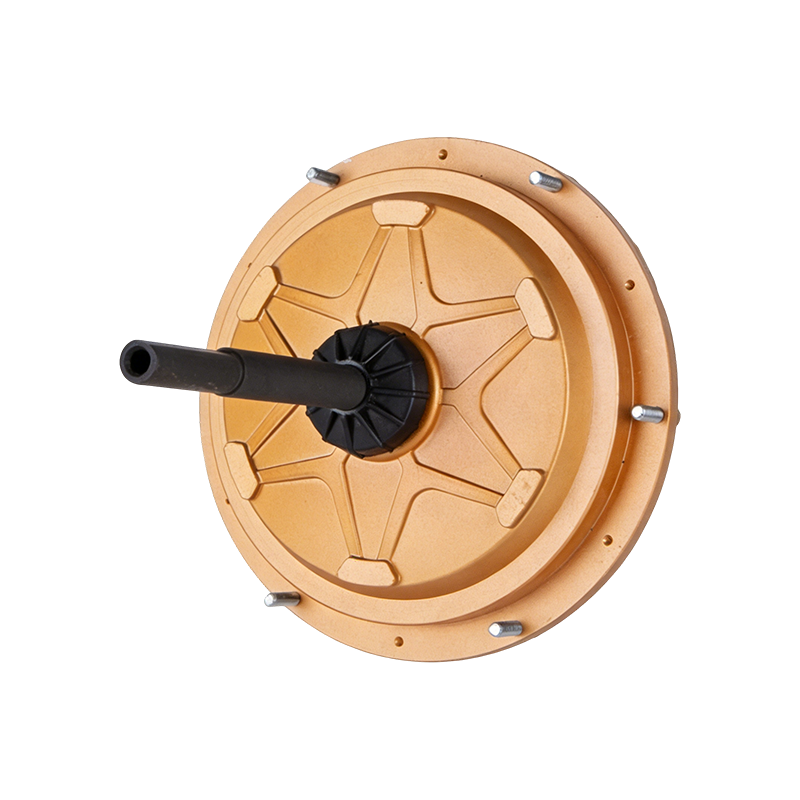 DC149 220 V 600 W External-Rotor BLDC Air Cooler Motor 220 V 600 W external-rotor BLDC motor para sa mga air cooler, na may naka-publish na winding data na maaaring i-cross-check laban sa mga sukat ng bench. Tingnan ang Produkto →
Ikalimang Hakbang: Subukan ang Kandidato Laban sa Kisame
Kapag nalaman na ang mga palapag, ang pinakamataas na limitasyon ang magpapasya kung magkano ang margin na iyong kayang bayaran. Apat na mga hadlang ang mahalaga, at ang unang dalawa ay karaniwang nagbubuklod muna.
Pagkawala ng paglipat
Ang isang magaspang na pagtatantya sa bawat device ay P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm. Sa pamamagitan ng 310 V bus, 3.5 A peak phase current, 100 ns ng pinagsamang transition time at isang 16 kHz carrier, ang bawat device ay nawawala ng humigit-kumulang 0.87 W mula sa paglipat nang mag-isa. Sa 20 kHz na nagiging 1.08 W, at sa 8 kHz ay bumababa ito sa 0.43 W. I-multiply sa bilang ng mga device na aktibo sa iyong modulation scheme, magdagdag ng conduction loss, at suriin laban sa thermal resistance ng package at heatsink. Ang isang 25 degree C junction margin sa pinakamasamang kapaligiran ay isang makabuluhang target ng disenyo, at ito ang bilang na karaniwang pumapatay sa isang ambisyosong 40 kHz na plano sa isang natural na pinalamig na board.
Dead time at pinakamababang lapad ng pulso
Ang dead time ay isang fixed tax on duty cycle. Sa 16 kHz ang panahon ay 62.5 microseconds, kaya ang 1 microsecond dead time ay nagkakahalaga ng 1.6 percent ng period; sa 5 porsiyentong commanded duty na isang 32 porsiyentong error sa inilapat na boltahe, na gumagawa ng kasalukuyang pagbaluktot at mababang bilis ng torque ripple. Ang mas maiikling mga oras ng patay ay binabawasan ang error ngunit pinapataas ang panganib ng shoot-through habang tumataas ang temperatura ng junction at ang mga pagkaantala ng device ay naaanod. Tinukoy din ng maraming gate driver ang isang minimum na input pulse, karaniwang 50 hanggang 200 ns, na sumasaklaw sa magagamit na hanay ng tungkulin sa mataas na frequency ng carrier.
Resolusyon ng timer
Ang 100 MHz timer sa center-aligned mode ay nagbibigay ng 6250 na bilang bawat panahon sa 16 kHz, kaya ang hakbang sa tungkulin ay humigit-kumulang 0.016 porsyento. Sa 80 kHz ang parehong timer ay nagbubunga ng 1250 na bilang at 0.08 porsiyentong mga hakbang. Parehong magagawa, ngunit nililimitahan ng magaspang na kaso ang pinong kasalukuyang regulasyon sa magaan na pagkarga.
Acoustic ingay at EMC
Ang 8 hanggang 12 kHz band ay ang pinakamasamang lugar para sa pandinig ng tao, na isang dahilan kung bakit hindi kanais-nais ang tunog ng 8 kHz drive. Ang paglipat sa 16 kHz ay nakakatulong sa karamihan ng mga nasa hustong gulang ngunit hindi sa lahat; Karaniwang hindi naririnig ang 20 kHz at mas mataas ngunit itinutulak ang pagkawala at mga radiated emissions. Ang random o dithered na modulasyon ng carrier ay kumakalat sa spectrum at pinalalabas ang purong tono, sa halaga ng bahagyang mas mataas na kasalukuyang ripple at isang mas kumplikadong current-sampling scheme. Sa panig ng EMC, ang mas mataas na mga frequency ng carrier ay nagpapalala sa input filter at ang motor cable ay lumala, kaya ang isang disenyo na pumasa sa 12 kHz ay hindi awtomatikong sumusunod sa 24 kHz.
Isang Mahusay na Paghahambing sa Dalawang Klase ng Motor
Ang parehong apat na tseke ay gumagawa ng ibang-iba na mga sagot depende sa winding inductance. Ang talahanayan sa ibaba ay nagpapatakbo ng medium-inductance fan motor at low-inductance high-speed motor sa pamamagitan ng magkaparehong arithmetic.
| Parameter | Air cooler fan motor | Mataas na bilis ng blower na motor |
|---|---|---|
| DC bus | 310 V | 48 V |
| Phase resistance sa 25 C | 1.10 ohm | 0.05 ohm |
| Phase inductance sa carrier | 8 mH | 120 microhenry |
| Mga pares ng poste | 4 | 4 |
| Pinakamataas na bilis | 1300 rpm | 20,000 rpm |
| Na-rate na kasalukuyang yugto | 2.5 A | 20 A |
| RL cutoff | 21.9 Hz | 66 Hz |
| Sampung beses na RL floor | 219 Hz | 663 Hz |
| Pinapayagan ang ripple (20 porsiyento, 15 porsiyento) | 0.5 A | 3 A |
| Ripple floor | 19.4 kHz | 33.3 kHz |
| dalas ng kuryente at top speed | 86.7 Hz | 1333 Hz |
| Commutation floor (20 tuldok bawat hakbang) | 10.4 kHz | 160 kHz, hindi makakamit |
| Napiling carrier | 20 kHz | 40 kHz na may PWM na naka-synchronize sa commutation |
Ang high-speed column ay ang mas nakapagtuturo. Ang ripple floor nito na 33 kHz ay mataas na para sa isang 48 V bridge, at ang commutation guideline ay hindi maabot, kaya ang disenyo ay kailangang tumanggap ng mas kaunting PWM period bawat hakbang at tumbasan ng mas mahigpit na current-loop timing at mas mahusay na back-EMF filtering. Iyon ay isang normal na kompromiso sa engineering, hindi isang pagkakamali, ngunit ito ay dapat na may kamalayan. Kung bumili ka ng naturang motor na may pinagsamang controller, ang kompromiso ay naka-bake na sa firmware at hindi mo ito mababago.
Ano ang Kahulugan ng Mga Integrated Drive para sa Iyong Pagkalkula
Maraming fan at air cooler na motor ang nagpapadala ngayon kasama ang inverter na naka-mount sa dulong kalasag, at ang dalas ng carrier ay naayos sa anumang pinili ng tagagawa ng drive, karaniwang 16 hanggang 20 kHz. Para sa mamimili, ang aritmetika sa itaas ay nagiging isang pagsasanay sa pag-verify sa halip na isang ehersisyo sa disenyo.
Tanungin ang dalas ng paglipat nang nakasulat, at tanungin kung ito ay naayos o na-configure. Pagkatapos ay tanungin ang dalawang tanong na nagpapakita kung ang numero ay sadyang pinili: ano ang sinusukat na peak-to-peak na ripple sa rated load, at ano ang margin ng temperatura ng junction sa pinakamataas na na-rate na ambient. Ang isang supplier na makakasagot sa pareho ay gumawa ng pagkalkula. Ang isang supplier na sumipi lamang ng isang dalas ay hindi.
Kumpirmahin din kung aling PWM ang inilalarawan ng datasheet. Ang electronically commutated fan motors sa 350 W hanggang 1500 W na klase ay karaniwang tumatanggap ng 0 hanggang 10 V na analogue o isang low-frequency na PWM command habang nagpapatakbo ng fixed internal carrier, at ang pagkalito sa dalawa ay magbubunga ng problema sa pag-commissioning na mukhang isang firmware fault.
Para sa isang 380 V na pag-install kung saan ang drive ay isinama na at ang carrier ay naayos na, ang praktikal na pagsusuri ay kung ang winding inductance at ang nai-publish na ripple ay pare-pareho sa carrier na iyon, na siyang tanong na nagkakahalaga ng paglalagay sa supplier ng isang 380 V 1500 W EC fan motor.
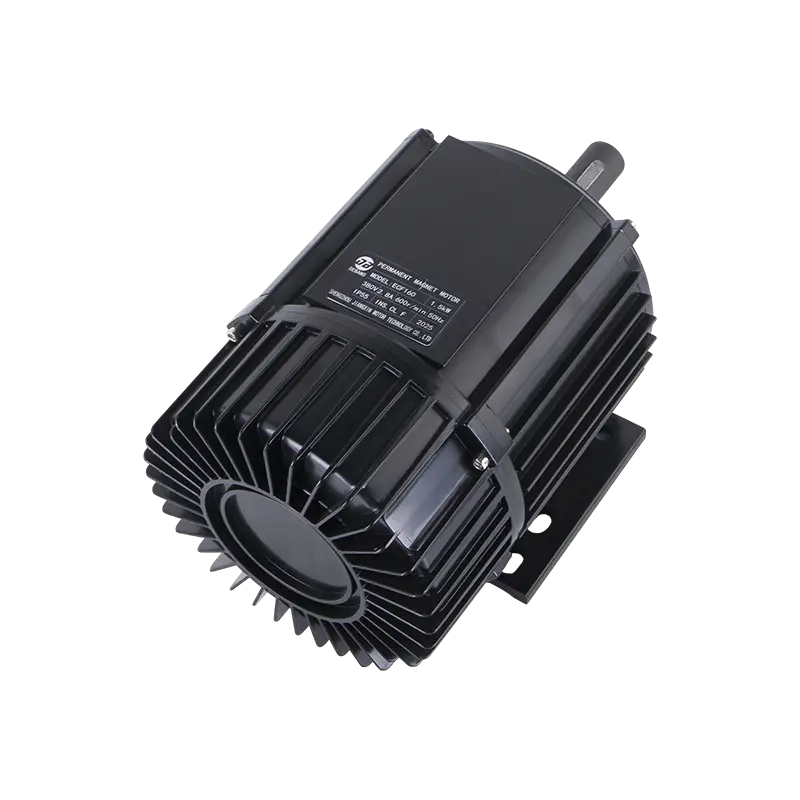 ECF160 380 V 1500 W EC Fan Motor para sa Mga Evaporative Cooler 380 V 1500 W EC fan motor para sa mga evaporative cooler; ang paikot-ikot na inductance at nai-publish na ripple nito ay maaaring suriin sa isang nakapirming carrier. Tingnan ang Produkto →
Pagpapatunay sa Bench: Apat na Pagsukat na Nagsasaayos sa Argumento
Ang mga kalkulasyon ay nagpapaliit sa field; ang mga sukat ay pumili ng nanalo. Patakbuhin ang apat na pagsubok na ito sa frequency ng kandidato at sa isang hakbang sa magkabilang gilid nito, halimbawa 12, 16 at 20 kHz.
- Kasalukuyang ripple. Kunin ang kasalukuyang phase gamit ang isang compensated shunt o isang high-bandwidth na probe, sa 25 porsiyento, 50 porsiyento at 100 porsiyentong pagkarga. Ihambing ang peak-to-peak na banda laban sa iyong pinapayagang halaga. Panoorin ang ripple na lumalaki nang mas mabilis kaysa sa hinulaang may load, na nagpapahiwatig ng saturation ng inductance.
- Paikot-ikot at temperatura ng device. Ibabad sa rated load hanggang sa maging matatag ang temperatura, pagkatapos ay ihambing ang dalawa o tatlong kandidato. Ang 2 hanggang 4 na degree C na pagkakaiba sa paikot-ikot na pagtaas sa pagitan ng 16 at 20 kHz ay karaniwan at nagsasabi sa iyo kung ano ang binibili ng karagdagang pagkawala ng switching.
- Kahusayan sa operating point. Sukatin ang input ng DC power at shaft o air power sa totoong duty cycle ng application, hindi sa iisang nominal na punto. Ang mga fan load ay sumusunod sa isang cube law, kaya karamihan sa taunang enerhiya ay ginagastos nang mas mababa sa buong bilis, kung saan ang carrier at ang modulation scheme ay higit na mahalaga kaysa sa na-rate na load.
- Acoustic sweep. Patakbuhin ang motor mula 10 hanggang 100 porsiyentong bilis sa bawat carrier ng kandidato at makinig sa mga tono. Bigyang-pansin ang mga structural resonance sa fan housing, dahil ang isang carrier na tahimik sa isang bilis ay maaaring pukawin ang isang bracket resonance sa isa pa.
Panatilihin ang measurement sheet na may record ng disenyo. Kapag ang isang customer ay nag-ulat ng isang reklamo sa ingay makalipas ang dalawang taon, ang pagkakaiba sa pagitan ng isang sinadya na 16 kHz na pagpipilian at isang hindi sinasadyang isa ay nagiging masyadong nakikita.
Mga Pagkakamali na Nauulit sa Mga Tunay na Proyekto
- Paggamit ng datasheet inductance nang walang dalas ng pagsubok. Ang isang halaga na kinuha sa 100 Hz ay maaaring mag-overstate ng ripple performance ng 20 porsyento o higit pa.
- Nakalimutan ang power-factor-correction bus. Mga kaliskis ng ripple na may boltahe ng bus, kaya ang 220 V na motor sa isang 390 V DC na link ay nagdadala ng 26 porsiyentong mas maraming ripple kaysa sa parehong motor sa isang 310 V na link.
- Sukat sa 25 degrees C lamang. Ang mainit na pagtutol ay nagpapataas ng RL cutoff, at ang saturation ay nagpapababa ng inductance; parehong itinulak ang ripple floor pataas.
- Ipagpalagay na ang isang mas mataas na carrier ay palaging mas mahusay. Sa itaas ng humigit-kumulang 24 kHz sa isang natural na pinalamig na board, ang switching loss at dead-time distortion ay kadalasang mas mahal kaysa sa ripple improvement buys.
- Nalilito ang command na PWM sa carrier. Ang mga ito ay iba't ibang signal na may iba't ibang mga detalye, at ang isang mismatch ay mukhang isang control fault.
- Ang pagpapalit ng carrier nang hindi muling ini-tune ang kasalukuyang loop. Ang mga loop gain na nababagay sa 8 kHz ay kadalasang masyadong agresibo sa 20 kHz, at ang sintomas ay oscillation sa ilalim ng load steps.
Kung saan Natupad ang Pagkalkula
Para sa isang evaporative air cooler o isang tagahanga ng industriya duty motor sa hanay na 350 W hanggang 1500 W na may 6 hanggang 12 mH ng phase inductance, ang arithmetic ay nagtatagpo sa 12 hanggang 20 kHz, at ang 16 kHz ay isang makatwirang default na may 20 kHz bilang path ng pag-upgrade kapag hinihingi ito ng ripple o ingay. Sa ibaba ng 8 kHz, ang medium-inductance windings ay nagdadala ng masyadong maraming ripple upang manatiling tahimik at cool. Sa itaas ng 24 kHz, ang mga gastos sa switching at dead-time ay karaniwang mas malaki kaysa sa benepisyo sa isang convection-cooled bridge. Para sa mga high-speed, low-inductance na motor, ang sahig ay umaakyat sa 30 hanggang 40 kHz at ang modulation scheme ay kailangang muling isaalang-alang sa parehong oras.
Kapag ang motor at ang drive ay tinukoy nang magkasama, ang pinakamalinis na pagsasaayos ay ang ayusin ang carrier, i-publish ang winding inductance at resistance sa carrier na iyon, at ipahayag ang ripple sa rated load. Para sa isang 220 V 1500 W external-rotor air cooler motor na nagpapatakbo ng nakapirming internal carrier, ang kumbinasyong iyon ang dahilan kung bakit nahuhulaan ang ingay at thermal behavior bago itayo ang unang prototype.
 DC198 220 V 1500 W External-Rotor BLDC Air Cooler Motor 220 V 1500 W external-rotor BLDC air cooler motor para sa fixed-carrier drive pairing, kung saan ang winding inductance at rated-load ripple ay gumagawa ng ingay at thermal behavior na predictable. Tingnan ang Produkto →
Ang checklist ng trabaho ay maikli. Sukatin ang per-phase inductance sa dalas ng iyong carrier at sa mainit at puspos na kondisyon. Kalkulahin ang RL cutoff at i-multiply sa sampu. Kalkulahin ang ripple floor mula sa V_bus / (4 x L x delta_I_allow) sa D = 0.5. Kalkulahin ang dalas ng kuryente at kumpirmahin na nakakakuha ka pa rin ng sampu o higit pang mga panahon ng paglipat sa bawat hakbang ng pag-commutation, o baguhin ang modulation scheme kung hindi. Pagkatapos ay suriin ang pagkawala ng switching, patay na oras at resolution ng timer sa napiling halaga, at kumpirmahin gamit ang isang bench sweep sa tatlong frequency ng kandidato. Gawin iyon nang isang beses sa bawat pagpapares ng motor-drive at ang tanong ay hihinto sa pagiging hula.
Kaugnay Mga produkto
-
 DC149 220V/700W Panlabas na BLDC Air Cooler Motor
-
 DC144 220V 600W Panlabas na BLDC Air Cooler Motor
-
 DC149 220V 600W Panlabas na BLDC Air Cooler Motor
-
 DC149 220V 850W Panlabas na BLDC Air Cooler Motor
-
 DC144 220V 600W Panlabas na BLDC Air Cooler Motor
-
 DC198 220V 1500W Panlabas na BLDC Air Cooler Motor
 Handa nang I-customize
Mga Produkto ng Motor Mo?
Kami ay mga propesyonal na tagagawa ng motor, na naghahatid ng malakas, matatag, at mahusay na kapangyarihan core para sa lahat ng industriya sa pamamagitan ng precision craftsmanship at innovation.
Makipag-ugnayan sa Amin
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Address ng Kumpanya
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Lahat ng Karapatan ay Nakalaan.
Wholesale Industrial Fan Motors Manufacturers