8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
Kategorya ng Balita
Kategorya ng Produkto
Paano Gumagana ang isang BLDC Motor Controller? PWM, Commutation, at Mga Tip sa Pagpili
Kapag umiikot ang 220V DC-powered external rotor BLDC air cooler motor, hindi ka makakarinig ng commutator na pumutok o makakita ng alikabok ng brush. Ang rotor ay lumiliko nang maayos, at ang bilis nito ay kinokontrol ng isang compact electronic circuit na nakaupo sa isang lugar sa loob ng kagamitan. Ang circuit na iyon ay ang BLDC motor controller. Mukhang simple ang trabaho nito: gawing sunud-sunod na tatlong-phase na mga agos ang DC power at alam kung kailan dapat palitan ang mga ito. Ang resulta ay isang self-synchronous na motor na sumusunod sa stator field na walang mechanical contact. Tinutukoy ng kalidad ng controller na iyon kung ang motor ay tumatakbo nang tahimik, mahusay, at sa loob ng maraming taon nang hindi nag-overheat.
Ang Talagang Ginagawa ng BLDC Motor Controller
Ang isang BLDC motor controller ay gumaganap ng tatlong pangunahing function: simulan ang motor, ayusin ang bilis, at kontrolin ang torque. Tumatanggap ito ng utos ng user, gaya ng target na bilis o metalikang kuwintas, nakakakita ng posisyon ng rotor, at nagpapasigla sa tamang pagkakasunod-sunod ng paikot-ikot sa tamang sandali. Dahil ang direksyon at magnitude ng mga agos sa tatlong paikot-ikot na stator ay tumutukoy kung paano gumagalaw ang permanenteng-magnet rotor, dapat malaman ng controller kung aling paikot-ikot ang kapangyarihan at kung kailan ito babaguhin.
Para sa isang three-phase BLDC motor, ang stator ay may tatlong phase windings na may pagitan ng 120 degrees. Ang rotor ay nagdadala ng mga permanenteng magnet. Lumilikha ang controller ng umiikot na magnetic field na humahabol sa mga pole ng rotor. Habang gumagalaw ang rotor, inuuna ng controller ang commutation sequence kaya patuloy na hinihila ng field ang rotor pasulong. Sa isang brushed DC motor, ginagawa ng mechanical commutator at brushes ang switching na ito. Sa isang BLDC motor, ginagawa ito ng controller sa elektronikong paraan, kaya naman madalas itong tinatawag na electronic commutation.
Mga Pangunahing Bahagi ng isang BLDC Motor Controller
Ang bawat BLDC controller, mula sa isang simpleng fan driver hanggang sa isang servo amplifier, ay binubuo ng ilang mahahalagang bloke. Ang bawat bloke ay dapat gumana nang magkasama sa loob ng microseconds:
- Microcontroller o DSP: pinapagana ang commutation algorithm, kino-compute ang PWM duty cycle, at namamahala sa mga kundisyon ng fault.
- Gate driver: kino-convert ang mababang boltahe na logic signal mula sa microcontroller sa mataas na boltahe na mga boltahe ng gate na nag-on at off ng mga power switch.
- Power stage (MOSFETs o IGBTs): bumubuo ng three-phase inverter bridge na nagpapalit ng main motor current.
- Position sensor: Hall effect sensor, isang encoder, o isang BEMF detection circuit na nagsasabi sa controller kung nasaan ang rotor.
- Mga kasalukuyang sensor: sukatin ang kasalukuyang bahagi para sa kontrol ng torque at proteksyon ng overcurrent.
- Power supply: nagbibigay ng malinis na DC boltahe sa control circuitry at mga sensor.
Ang buong pagpupulong na ito ay bumubuo ng isang real-time na closed loop. Binabasa ng microcontroller ang posisyon ng rotor at kasalukuyang feedback nang maraming beses bawat segundo at ina-update ang susunod na estado ng paglipat. Kung walang posisyon o kasalukuyang feedback, ang isang controller ay maaari lamang tumakbo sa open-loop mode, na humahantong sa mahinang kahusayan, hindi nakuhang commutation, at posibleng pinsala.
Paano Natukoy ang Posisyon ng Rotor
Ang pagtukoy ng posisyon ng rotor ay ang pundasyon ng kontrol ng BLDC. Dapat malaman ng controller kung nasaan ang magnet rotor bago ito lumipat sa susunod na yugto. Mayroong dalawang pangunahing pamamaraan.
Ang una ay gumagamit ng Hall effect sensor. Tatlong Hall sensor ang inilalagay sa 120 electrical degrees sa stator. Habang dumadaan ang mga rotor pole sa kanila, ang mga sensor ay gumagawa ng mga digital na mataas/mababang pattern na nagsasabi sa microcontroller kung alin sa anim na sektor ang kasalukuyang nasa rotor. Ang pamamaraang ito ay simple, matatag, at malawakang ginagamit sa murang kagamitang pang-industriya. Ang downside ay ang sobrang sensor wiring at ang sensitivity sa temperatura at magnetic interference.
Ang pangalawang paraan ay sensorless control. Nakikita nito ang zero crossings ng back electromotive force (BEMF) sa unenergized phase winding. Habang umiikot ang rotor, ang bawat paikot-ikot ay bumubuo ng sapilitan na EMF. Ang punto kung saan nagbabago ang polarity ng EMF ay nagpapahiwatig ng isang kilalang pagkakahanay ng rotor. Sa pamamagitan ng pagdama sa mga zero crossing na iyon, maaaring kalkulahin ng controller ang susunod na commutation point. Ang sensorless na kontrol ay nakakatipid sa mga wiring at gastos sa bahagi, ngunit sa napakababang bilis ang BEMF ay masyadong mahina upang sukatin, kaya ang motor ay nangangailangan ng startup routine upang paikutin ito bago lumipat sa closed-loop na operasyon.
Para sa fan at cooling equipment, kabilang ang panlabas na rotor BLDC air cooler motors, ang bilis ng pagpapatakbo ay karaniwang sapat na mataas para sa sensorless control. Gayunpaman, mas gusto ng mga application na nangangailangan ng tumpak na low-speed positioning ang mga Hall sensor.
Commutation: Anim na Hakbang at FOC
Kapag nalaman na ang posisyon ng rotor, magpapasya ang controller kung aling switching pattern ang ilalapat. Ang pinakapangunahing paraan ay anim na hakbang na pag-commutation, na tinatawag ding trapezoidal o block commutation. Hinahati nito ang bawat electrical cycle sa anim na sektor. Sa bawat sektor, dalawang windings ang pinapagana habang ang pangatlo ay naiwang lumulutang. Ang kasalukuyang daloy sa isang paikot-ikot sa gitna at palabas sa isa pa, na lumilikha ng magnetic vector na umuusad sa mga hakbang. Ang diskarte na ito ay madaling ipatupad sa isang microcontroller at gumagamit ng simpleng Hall sensor logic.
Ang limitasyon ay ang kasalukuyang waveform ay hugis-parihaba, na gumagawa ng torque ripple. Sa mas mababang bilis, ang ripple ay maaaring isalin sa naririnig na ingay at mekanikal na panginginig ng boses.
Ang field-oriented control, o FOC, ay mas advanced. Binabago nito ang three-phase currents sa isang umiikot na d-q coordinate system, kung saan nakahanay ang d-axis sa rotor magnet flux at kinokontrol ng q-axis ang torque. Sa pamamagitan ng pag-regulate ng kasalukuyang sa reference frame na ito, ang motor ay kumikilos tulad ng isang hiwalay na nasasabik na DC machine. Ang FOC ay gumagawa ng halos sinusoidal phase na mga alon, na nagbubunga ng makinis na torque sa buong saklaw ng bilis. Ang gastos ay mas mataas na computational effort, isang mabilis na microcontroller, at mas kumplikadong current sensing.
| Katangian | Six-Step | FOC |
|---|---|---|
| Kasalukuyang hugis | Parihaba | Sinusoidal |
| Torque ripple | Present | Mababa |
| Mababa-speed performance | Katamtaman | Mahusay |
| Computational load | Mababa | Mataas |
| Gastos sa pagpapatupad | Mababaer | Mataaser |
| Karaniwang gamit | Mga fan, pump, at blower | Mga servo drive, robot, precision tool |
Para sa malalaking panlabas na rotor BLDC air cooler motors, kadalasan ay sapat ang anim na hakbang. Ngunit kapag ang target ng disenyo ay mababa ang ingay at isang malawak na hanay ng bilis, ang isang FOC controller ay nagiging mas mahusay na pagpipilian, lalo na sa mas mataas na antas ng kapangyarihan.
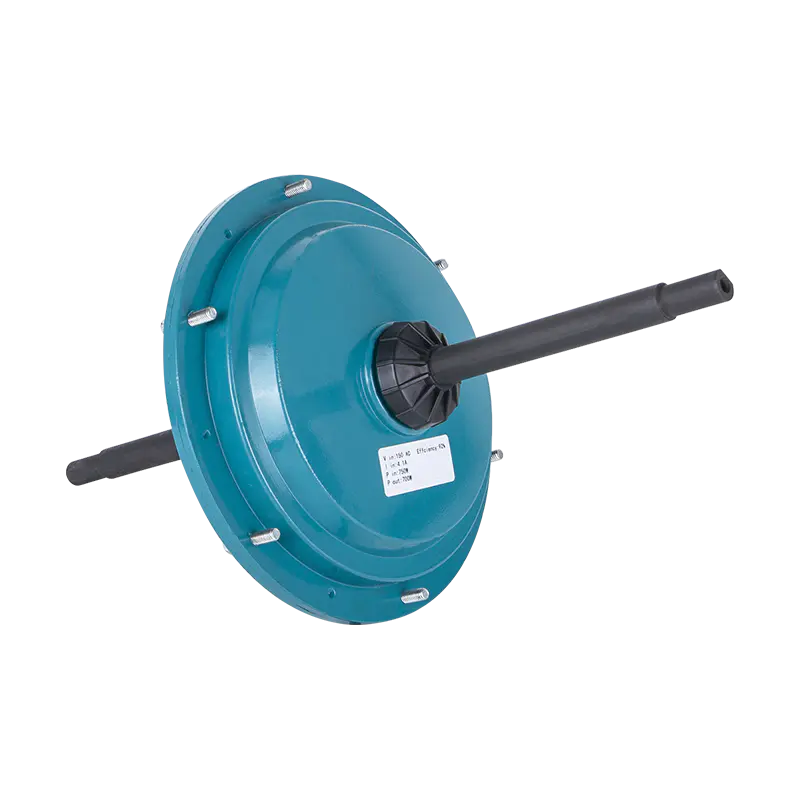
 DC198 220V 1500W External Rotor BLDC Motor para sa Mga Air Cooler Ang high-power na brushless na motor na ito ay binuo para sa mga heavy-duty na evaporative cooler, na nagtatampok ng purong copper windings, IP54 na proteksyon, at F-class na insulation para sa maaasahang operasyon sa malupit na pang-industriyang kapaligiran. Tingnan ang Produkto →
Kasalukuyang Kontrol at Torque ng PWM
Matapos mapili ang pagkakasunud-sunod ng commutation, dapat i-regulate ng controller ang boltahe at kasalukuyang. Karamihan sa mga controller ay gumagamit ng pulse-width modulation (PWM). Sa PWM, ang mga power switch ay naka-on at naka-off sa isang nakapirming frequency, madalas sa pagitan ng 10 kHz at 30 kHz. Sa pamamagitan ng pagpapalit ng on-time na ratio, o duty cycle, itinatakda ng controller ang average na boltahe na inilapat sa mga windings. Ang 50% duty cycle ay nangangahulugan na ang switch ay nasa kalahati ng oras sa bawat PWM period, na nagbubunga ng humigit-kumulang kalahati ng boltahe ng bus.
Para sa kontrol ng metalikang kuwintas, ang kasalukuyang ay ang mas mahalagang variable. Sa isang BLDC motor, ang nabuong metalikang kuwintas ay proporsyonal sa kasalukuyang bahagi, hindi bababa sa ibaba ng magnetic saturation. Ang controller ay sumusukat ng kasalukuyang gamit ang isang shunt resistor o kasalukuyang transpormer, inihahambing ito sa isang reference na halaga, at inaayos ang PWM duty cycle upang pilitin ang aktwal na kasalukuyang na sundin ang reference. Isa itong kasalukuyang feedback loop, at ito ang nagbibigay sa motor ng higpit at kakayahang tumugon nito.
Ang matatag na mga tampok sa proteksyon ay dapat na bahagi ng anumang seryosong controller. Ang overcurrent na proteksyon, over-temperature shutdown, undervoltage lockout, at stall detection lahat ay pumipigil sa maagang pagkabigo. Para sa mga mamimili na naghahambing ng mga controller, ang pagkakaroon ng mga proteksyong ito ay mahalaga gaya ng na-rate na kapangyarihan.
Pagtutugma ng Controller sa isang BLDC Fan Motor
Ang pagtutugma ng isang controller sa isang motor ay hindi lamang isang bagay ng klase ng boltahe. Dapat magkatugma ang boltahe ng bus, peak phase current, back EMF constant, Hall sensor phasing, speed range, at load torque profile.
Isaalang-alang ang isa sa aming panlabas na rotor BLDC air cooler motor: ang DC149 series ay tumatakbo sa 220V DC input at sumasaklaw sa mga antas ng kapangyarihan mula 600W hanggang 850W. Ang ganitong uri ng motor ay karaniwang naka-mount sa evaporative cooling equipment. Ang load ay isang fan, na sumusunod sa isang square torque curve. Ang kasalukuyang start-up ay maaaring dalawa hanggang tatlong beses ang rate ng kasalukuyang, kaya ang controller ay dapat na makapaghatid ng panandaliang labis na karga nang hindi nababad. Kasabay nito, ang pagkutitap ng boltahe ng input mula sa grid ay maaaring makaapekto sa DC bus, kaya ang isang matatag na controller ay nangangailangan ng malawak na input voltage tolerance at mahusay na regulasyon.
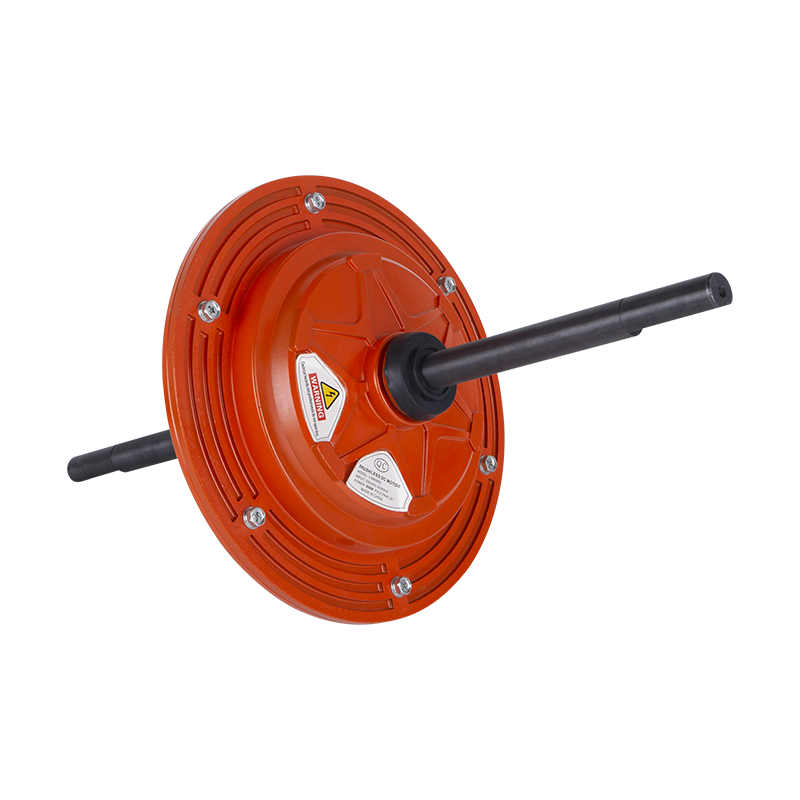
 DC149 220V 600W External Rotor BLDC Motor para sa Mga Air Cooler Ang 600W brushless na motor na ito ay nag-aalok ng direktang 220V drive, mataas na torque, at isang mahabang buhay na walang maintenance, na ginagawa itong angkop para sa tuluy-tuloy na heavy-duty na mga cooling application sa mga workshop at warehouse. Tingnan ang Produkto →
Ang isa pang praktikal na punto ay thermal design. Ang isang controller na tumatakbo sa isang mainit na enclosure ay magpapababa sa output nito. Kung ang air cooler motor ay naka-install sa isang masikip, puno ng alikabok na kapaligiran, ang controller's board ay dapat na conformal-coated at ang power stage nito ay dapat na may sapat na copper area o forced airflow. Ang mga pagpipiliang ito ay nakakaapekto sa kabuuang gastos at pagiging maaasahan ng system. Para sa mga manufacturer ng air handling equipment, ang paghahambing ng controller protection at derating curves ay isang mahalagang bahagi ng pagsusuri ng supplier. Mayroon kaming higit pang detalye sa pang-industriya na fan application na makakatulong sa iyong i-frame ang mga kinakailangang iyon.
Mga Praktikal na Pagsasaalang-alang sa Fan at Cooling Equipment
Ang fan at cooling equipment ay nagpapataw ng mga espesyal na pangangailangan sa BLDC motor control. Hindi tulad ng isang palaging-torque load, ang fan ay isang quadratic torque load: ang metalikang kuwintas ay tumataas sa parisukat ng bilis, at ang kapangyarihan ay tumataas kasama ang kubo. Nangangahulugan ito na ang controller ay dapat pamahalaan ang isang napakagaan na load sa mababang bilis at isang matarik na pagtaas ng load sa mataas na bilis. Ang isang controller na nakatutok para sa isang servo motor ay maaaring hindi mahawakan nang maayos ang katangiang ito.
Bukod dito, maraming mga tagahanga ang gumagamit ng mga panlabas na rotor motors, kung saan ang rotor ay ang panlabas na shell at ang stator ay nasa loob. Ang motor ay madalas na direktang itinayo sa fan impeller, na nag-iiwan ng limitadong espasyo para sa controller. Sa ilang mga produkto, ang controller ay isinama sa motor terminal box o kahit na naka-mount sa isang hiwalay na PCB sa loob ng fan housing. Ang pagsasamang ito ay nakakaapekto sa kung paano nawawala ang init at kung paano pinoprotektahan ang controller mula sa kahalumigmigan at alikabok.
Para sa mga tagahanga ng EC, ang controller ay isang mahalagang bahagi ng pagpupulong ng motor. Kinukuha ng fan ang boltahe ng linya ng AC, itinatama ito sa DC, at pagkatapos ay ginagamit ang BLDC controller upang i-drive ang motor. Ikinonekta lang ng mga user ang fan sa AC power at makuha ang tipid sa enerhiya ng isang DC drive nang hindi nangangailangan ng panlabas na VFD. Ang aming ECF35010 series ay isang magandang halimbawa ng compact EC design na ito, gamit ang 220V input at 350W output.
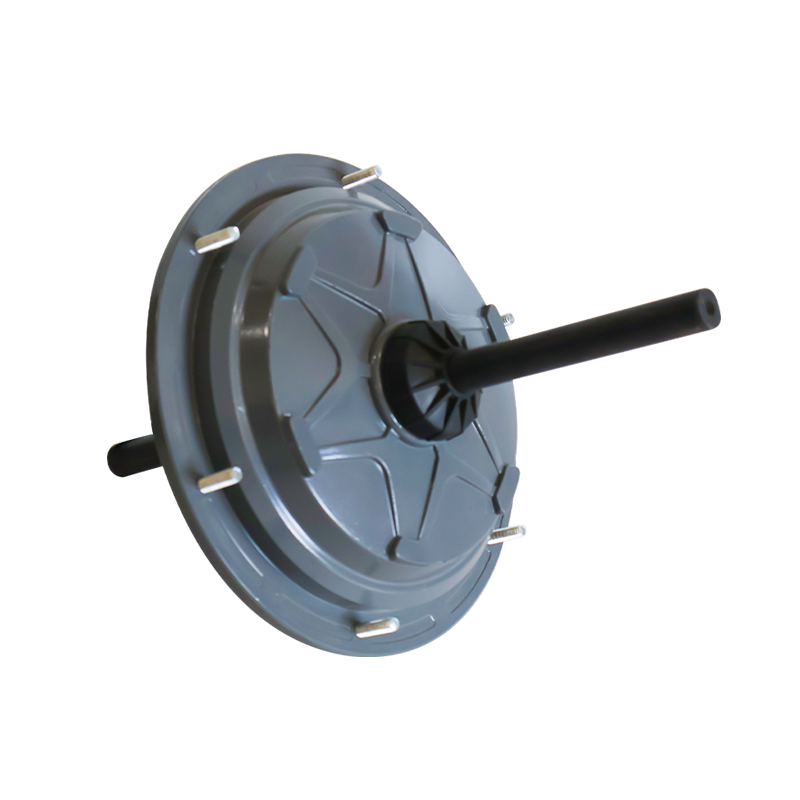
 ECF-350-10 220V 350W Electronically Commutated Fan Motor Ang EC fan motor na ito ay nagsasama ng isang BLDC controller at rectifier, na nakakakuha ng hanggang 95% na kahusayan at mababang ingay, perpekto para sa mga evaporative air cooler kung saan ang pagtitipid ng enerhiya at tahimik na operasyon ay mga priyoridad. Tingnan ang Produkto →
Kapag pumipili ng panlabas na rotor BLDC motor para sa mga air cooler application, ang kasalukuyang rating ng controller at ang resistensya at inductance ng motor ay dapat na tumugma. Mag-o-overheat ang controller na maliit ang laki; ang isa na sobrang laki ay maaaring magresulta sa hindi kinakailangang gastos at nasayang na espasyo. Isang kapaki-pakinabang na sanggunian ang aming artikulo sa panlabas na BLDC air cooler motor mga pagsasaalang-alang sa disenyo.
Konklusyon
BLDC motor controllers ay ang katalinuhan sa likod ng bawat brushless motor. Gumagamit sila ng feedback sa posisyon, commutation logic, at PWM para gawing tuluy-tuloy ang pag-ikot ng torque ng DC. Ang pagpili sa pagitan ng anim na hakbang at FOC ay nakakaapekto sa kinis, gastos, at pagiging kumplikado, habang ang pagtutugma ng boltahe at kasalukuyang mga rating ay tumutukoy kung ang isang motor ay tumatakbo nang ligtas sa buong karga. Para sa mga inhinyero at mamimili na nagtatrabaho sa mga air cooler, EC fan, at iba pang pang-industriya na blower, ang pag-unawa kung paano gumagana ang isang BLDC controller ay ang unang hakbang patungo sa pagpili ng maaasahang kumbinasyon ng motor at controller.
Kaugnay Mga produkto
 Handa nang I-customize
Mga Produkto ng Motor Mo?
Kami ay mga propesyonal na tagagawa ng motor, na naghahatid ng malakas, matatag, at mahusay na kapangyarihan core para sa lahat ng industriya sa pamamagitan ng precision craftsmanship at innovation.
Makipag-ugnayan sa Amin
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Address ng Kumpanya
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Lahat ng Karapatan ay Nakalaan.
Wholesale Industrial Fan Motors Manufacturers