8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
Kategorya ng Balita
Kategorya ng Produkto
Paano Ikonekta ang BLDC Motor sa Controller: Isang Kumpletong Wiring at Gabay sa Pag-setup
Kapag dumating ang isang brushless DC (BLDC) na motor sa iyong workbench o sa isang makina ng customer, ang unang tanong ay halos palaging pareho: paano ko ikokonekta ang motor na ito sa controller nang hindi nasisira ang alinmang bahagi? Ang sagot ay diretso kapag pinaghiwalay mo ang ilang mga wire na kasangkot: tatlong phase windings, limang Hall sensor lines, at isang DC power pair. Kung nakuha mo ang phase order at Hall phasing nang tama, ang motor ay tatakbo nang maayos mula sa unang pag-ikot. Kung mali ang pagkakaintindi mo sa kanila, makakakita ka ng ingay, vibration, overheating, o walang paggalaw. Ang gabay na ito ay nagbibigay sa iyo ng eksaktong pagkakasunud-sunod ng koneksyon na kailangan mo, ang mga dahilan sa likod ng bawat hakbang, at ang mga pagsusuri sa kaligtasan na pumipigil sa isang magastos na pagkakamali sa isang pang-industriyang setting.
Pag-unawa sa BLDC Motor and Controller Connections
Bago ka kumuha ng screwdriver o isang soldering iron, nakakatulong na maunawaan kung bakit naiiba ang BLDC motor sa isang karaniwang three-phase induction motor. Ang isang BLDC motor ay may permanenteng magnet sa rotor, at ang stator ay nagdadala ng tatlong phase coils. Upang makagawa ng metalikang kuwintas, kailangang malaman ng controller ang posisyon ng rotor sa lahat ng oras. Samakatuwid, karamihan sa mga pang-industriyang BLDC na motor ay may panloob na Hall effect sensor na nagpapadala ng signal ng posisyon pabalik sa controller.
Paano Gumagawa ng Torque ang isang Brushless DC Motor
Ang controller ay nagpapalit ng kasalukuyang sa pamamagitan ng mga stator phase sa isang sequence na sumusunod sa posisyon ng rotor. Ang phase currents ay lumilikha ng umiikot na magnetic field na humihila sa mga permanenteng magnet ng rotor. Sa isang three-phase BLDC motor, ang switching sequence ay A-B-C o A-C-B, depende sa kung gusto mo ng clockwise o counterclockwise rotation. Dahil electronic ang switching, walang mga brush na napuputol, kaya naman ginagamit ang mga BLDC motor sa mga application na nangangailangan ng mahabang buhay ng serbisyo at predictable speed control.
Tatlong Uri ng Feedback: Mga Hall Sensor, Encoder, at Sensorless
Karamihan sa mga pang-industriyang BLDC na motor ay nilagyan ng mga Hall sensor sa stator. Ang mga sensor na ito ay karaniwang na-rate sa 5V at gumagawa ng isang commutation signal na nagsasabi sa controller kung aling phase pair ang kailangang i-energize sa susunod. Ang ilang mga high-end na motor ay may mga encoder para sa tumpak na posisyon o bilis ng feedback, ngunit ang scheme ng koneksyon ay iba. Tinatantya ng mga sensorless BLDC controllers ang posisyon ng rotor mula sa likod ng EMF, ngunit mas karaniwan ang mga ito sa mga low-cost fan drive na makikita sa mga appliances sa bahay at maliliit na disenyo ng bentilasyon. Para sa layunin ng gabay na ito, kapag pinag-uusapan natin ang tungkol sa pagkonekta ng BLDC motor sa isang controller, pangunahin nating pinag-uusapan ang mga Hall-sensor motor, na siyang pamantayan para sa mga pang-industriyang air cooler, fan, at pump.
Ano ang Dapat Ihatid ng Controller
Ang isang BLDC controller ay kailangang kumuha ng DC power mula sa supply, i-convert ito sa tatlong-phase na PWM waveform, basahin ang Hall sensor input, at magbigay ng paraan upang makontrol ang bilis at direksyon. Kailangan din nito ng DC bus capacitor upang pakinisin ang boltahe, isang kasalukuyang sensing circuit upang limitahan ang labis na karga, at kung minsan ay isang braking o regeneration channel. Kapag ikinonekta mo ang motor, talagang gumagawa ka ng closed loop sa pagitan ng controller output stage at ng Hall sensor ng motor. Kung nasira ang alinman sa mga link na ito, hindi mai-commutate ng controller ang motor nang tama, at ang motor ay titigil o tatakbo nang mali.
Wire Identification at Standard Pinouts
Ang mga modernong BLDC na motor at controller ay gumagamit ng mga color-coded na wire, ngunit ang mga color code ay hindi pangkalahatan. Ang isang controller mula sa isang tagagawa ay maaaring gumamit ng pula, dilaw, at asul para sa mga phase wire, habang ang isa ay maaaring gumamit ng itim, berde, at puti. Katulad nito, ang mga Hall sensor wire ay kadalasang isang five-wire bundle na gumagamit ng manipis na gauge wire. Ang pinakamahusay na diskarte ay upang tukuyin ang function ng bawat wire bago ka magkonekta ng anuman, gamit ang nameplate at datasheet ng motor. Kung nawawala ang mga label, gumamit ng multimeter para imapa ang mga wire.
Mga Phase Wire: U, V, W
Ang tatlong phase na mga wire ay nagdadala ng kapangyarihan na lumilikha ng metalikang kuwintas. Sa isang karaniwang BLDC motor, ang mga wire na ito ay may label na U, V, at W, o kung minsan ay A, B, at C. Ang controller ay naglalabas ng tatlong half-bridge phase, kaya ang bawat phase wire mula sa motor ay dapat pumunta sa kaukulang controller terminal. Kung magpapalit ka ng alinmang dalawang phase na wire, ang magnetic field ay umiikot sa tapat na direksyon. Iyon ay maaaring eksakto kung ano ang gusto mo kung ang motor ay kailangang iikot nang pakaliwa, ngunit kung ang mga sensor ng Hall ay hindi rin baligtad, ang motor ay hindi tatakbo nang tama.
Hall Sensor Wire
Ang mga sensor ng hall ay karaniwang pinapagana ng 5V o kung minsan ay 12V, depende sa uri ng sensor. Ang sensor bundle ay karaniwang naglalaman ng limang wire: isang positibong supply, isang ground, at tatlong signal wire para sa Hall A, Hall B, at Hall C. Ang mga signal wire ay ang mga nagbabago ng estado habang ang rotor ay pumasa sa bawat sensor. Ang Hall signal wires ay dapat na konektado sa Hall input pin ng controller sa tamang phase order. Kung ang mga Hall signal at phase output ay hindi magkatugma, ang controller ay magpapasigla sa maling stator coil sa maling oras, na lumilikha ng matataas na agos at isang napakainit na motor.
Power, Ground, at Control Signals
Ang controller ay may DC power input para sa baterya o rectified AC supply. Ang controller ay mayroon ding ground o common terminal, isang throttle/analog input para sa speed control, at kadalasan ay isang direction input o enable pin. Sa ilang mga controller, ang throttle signal ay isang 0-5V analog voltage, habang sa iba naman ito ay isang PWM signal. Kailangan mong itugma ang input ng controller sa command source na pinaplano mong gamitin, ito man ay isang panlabas na potentiometer, isang PLC analog output, o isang nakalaang speed control panel.
Mga Karaniwang Kulay at Function ng Wire
Ang sumusunod na talahanayan ay nagbibigay ng isang karaniwang panimulang punto para sa maraming pang-industriya na BLDC motor at controllers. Palaging i-verify ang eksaktong function gamit ang datasheet bago ilapat ang power.
| Grupo ng Kawad | Function | Karaniwang Kulay | Destinasyon ng Koneksyon |
|---|---|---|---|
| Phase A | Paikot-ikot na bahagi ng motor | Dilaw | Output ng phase ng controller A |
| Phase B | Paikot-ikot na bahagi ng motor | Berde | Output ng phase ng controller B |
| Phase C | Paikot-ikot na bahagi ng motor | Asul | Output ng phase ng controller C |
| Supply ng bulwagan | Lakas ng sensor | Pula | Controller Hall 5V |
| Hall ground | Pagbabalik ng sensor | Itim | Controller Hall GND |
| Hall A | Signal ng posisyon ng rotor A | Puti o kahel | Controller Hall A |
| Hall B | Signal ng posisyon ng rotor B | Puti o kayumanggi | Controller Hall B |
| Hall C | Signal ng posisyon ng rotor C | Puti o kulay abo | Controller Hall C |
| Kapangyarihan ng controller | Boltahe ng DC bus | Makapal na pula o itim | Positibo ang supply ng DC |
| Lupa ng controller | Pagbabalik ng DC | Makapal na itim | Negatibo ang supply ng DC |
| Signal ng throttle | Bilis na utos | Lila / kayumanggi | Analog o PWM input |
Hakbang-hakbang na Pagkakasunud-sunod ng mga Wiring
Kapag natukoy mo na ang lahat ng mga wire, ang aktwal na koneksyon ay isang mekanikal na gawain. Magtrabaho sa isang malinis, tuyo na lugar at gumamit ng strain relief sa bawat cable. Ang mga sumusunod na hakbang ay kumakatawan sa isang ligtas na order na nagpapaliit ng panganib sa controller at sa motor. Kahit na nakakonekta ka na ng mga katulad na motor dati, huwag laktawan ang hakbang sa pag-verify ng boltahe.
Hakbang 1 - I-verify ang Mga Rating ng Motor at Controller
Suriin ang nameplate ng motor para sa na-rate na boltahe ng DC bus. Ang isang motor na na-rate para sa 24V ay hindi dapat na konektado sa isang 220V controller. Ito ay lalong mahalaga para sa mga pang-industriyang fan at air cooler na mga motor na nasa 110V, 220V, 380V, at 600V na mga variant. Kung ang iyong motor ay isang 220V external BLDC rotor unit, gumamit ng controller na kayang humawak ng kahit man lang 220V DC bus, mas mabuti na may margin na 10-20%. Suriin din ang patuloy na kasalukuyang rating. Ang isang 600W na motor sa 220V ay kumukuha ng humigit-kumulang 2.7A, habang ang isang 1500W na motor sa parehong boltahe ay kumukuha ng humigit-kumulang 6.8A. Dapat na na-rate ang controller para sa peak current, hindi lang sa running current, dahil ang inrush current sa panahon ng startup ay maaaring ilang beses sa rate na halaga.
Hakbang 2 - I-mount at Tukuyin ang Pagruruta ng Cable
I-mount ang controller sa isang patag na ibabaw ng metal na maaaring mag-alis ng init. Ang yugto ng kapangyarihan ng controller ay gumagawa ng init, at ang hindi sapat na paglubog ng init ay maaaring paikliin ang buhay ng bahagi. Iruta ang mga phase wire palayo sa Hall sensor wires hangga't maaari upang mabawasan ang electromagnetic interference. Kung kailangan mong patakbuhin ang mga ito sa parehong conduit, gumamit ng shielded cable at i-ground ang shield sa dulo ng controller.
Hakbang 3 - Ikonekta ang Phase Wires
Ikonekta ang tatlong phase na mga wire sa U, V, at W output terminal ng controller. Ang pagkakasunud-sunod ng mga koneksyon na ito ay tumutukoy sa direksyon ng umiikot na magnetic field. Kung mayroon kang motor na kilalang umiikot sa clockwise, ikonekta ang motor phase A sa controller U, phase B sa V, at phase C sa W. Kung hindi ka sigurado, ito ang unang configuration na susubukan. Iwanan ang Hall connector na naka-unplug sandali, at gumamit ng kasalukuyang limitadong supply upang subukan ang motor sa ibang pagkakataon.
Hakbang 4 - Ikonekta ang Hall Connector
Kilalanin ang Hall connector sa controller. Karamihan sa mga controller ay gumagamit ng 5-pin o 6-pin connector. Ikonekta ang Hall supply, ground, at tatlong Hall signal wires ayon sa pinout. Ang kapangyarihan ng Hall ay dapat tumugma sa boltahe ng sensor. Kung ang controller ay nagbibigay ng 5V at ang motor ay gumagamit ng 12V Hall sensor, kailangan mo ng naaangkop na regulator ng boltahe o ibang controller. Ang maling boltahe ng supply ng Hall ay maaaring permanenteng makapinsala sa mga sensor.
Hakbang 5 - Ikonekta ang Power at Control
Ikonekta ang mga DC power wire mula sa supply sa power input ng controller. Gumamit ng fuse o circuit breaker na angkop para sa pinakamataas na agos ng motor. Ang fuse ay dapat na laki upang payagan ang normal na pagtakbo ng kasalukuyang ngunit trip habang naka-lock ang rotor o short circuit. Ikonekta ang throttle o speed control signal sa command input ng controller. Para sa isang simpleng pagsubok, maaari kang gumamit ng 10k potentiometer upang ibahin ang utos ng bilis. Ikonekta din ang signal ng pagana o direksyon kung ang motor ay dapat tumakbo sa isang tiyak na direksyon.
Hakbang 6 - Unang Power-On Test
Bago mo ilapat ang buong kapangyarihan, gumamit ng mababang boltahe na bench supply na may kasalukuyang limitasyon, o gumamit ng current-sensing instrument sa DC bus. Itakda ang kasalukuyang limitasyon sa 20% ng kasalukuyang rate ng motor. Ilapat ang kapangyarihan at dahan-dahang taasan ang utos ng bilis. Makinig sa pag-ungol, panginginig ng boses, o hindi pantay na pag-ikot. Kung ang motor ay hindi magsisimula, ang pinaka-malamang na dahilan ay isang Hall phase mismatch. I-off kaagad ang power at palitan ang alinmang dalawang Hall signal wire, o palitan ang dalawang phase wire, at subukang muli.
Phase Order, Hall Phase, at Direksyon
Ang ugnayan sa pagitan ng phase order at ng Hall sensor sequence ay ang nag-iisang pinakamahalagang konsepto sa pagkonekta ng BLDC motor. Kailangang malaman ng controller kung aling posisyon ng rotor ang tumutugma sa kung aling phase energization pattern. Kapag nagpalit ka ng dalawang phase wire ngunit hindi binago ang Hall wires, ang commutation sequence ay epektibong umiikot ng 120 degrees sa maling direksyon. Ang motor ay maaaring tumakbo, ngunit ito ay hindi gaanong mahusay, ito ay umuugong, at ito ay maaaring tumigil sa ilalim ng pagkarga.
Paano Nakakaapekto ang Phase Order sa Pag-ikot ng Motor
Kung mayroon kang motor na ang gustong pag-ikot ay clockwise, karaniwang inaasahan ng controller ang phase sequence na U-V-W o U-W-V. Ang pagpapalit ng dalawang phase wire ay binabaligtad ang direksyon ng umiikot na field. Para sa isang air cooler o fan application, maaaring gusto mo ng isang partikular na direksyon ng airflow. Maraming mga pang-industriya na motor ang may maliit na arrow sa pabahay na nagpapahiwatig ng nilalayong pag-ikot. Kung kailangan mong baligtarin ang direksyon ng disenyo, magagawa mo ito nang ligtas sa pamamagitan ng pagpapalit ng anumang dalawang phase na wire at pagpapalit din ng dalawang Hall signal wire. Sa ilang mga controller, maaari mo lang baguhin ang isang parameter ng software o isang switch ng direksyon, na ginagawang hindi kailangan ang pisikal na pagpapalit ng wire.
Pagtutugma ng mga Hall Sensor sa Phase Sequence
Ang controller ay may partikular na commutation table na nagmamapa ng mga kumbinasyon ng Hall states sa phase switching states. Kung hindi nakakonekta ang mga wire ng Hall sensor sa pagkakasunud-sunod na inaasahan ng talahanayan, magiging invalid ang switching logic. Halimbawa, kung inaasahan ng controller na ang Hall A ay 120 degrees nangunguna sa Hall B, ngunit ikinonekta mo ang mga sensor sa ibang pagkakasunud-sunod, maaaring subukan ng controller na pasiglahin ang lahat ng tatlong phase nang sabay-sabay. Maaari itong maging sanhi ng napakataas na kasalukuyang draw at thermal stress. Ang isang simpleng paraan upang subukan ang pagkakasunud-sunod ng Hall nang hindi pinapatakbo ang motor ay ang paggamit ng multimeter at paikutin ang baras sa pamamagitan ng kamay. Dapat kang makakita ng paulit-ulit na pagkakasunud-sunod ng mga digital na estado sa bawat output ng Hall, na may phase shift na 120 degrees. Kung ang pagkakasunod-sunod ay hindi maayos, palitan ang Hall signal wires.
Ligtas na Pagtalikod sa Direksyon
Kung ang motor ay tumatakbo sa maling direksyon sa ilalim ng walang load, maaari mong ihinto ito at magsagawa ng isang sistematikong swap. Para sa isang tipikal na 120-degree na Hall sensor arrangement, ang ligtas na paraan ng pagbaligtad ay ang pagpapalit ng alinmang dalawang phase na wire at palitan din ang alinmang dalawang Hall signal wire. Pinapanatili nitong nakahanay ang electrical angle sa pagitan ng rotor at stator. Kung papalitan mo lamang ang mga phase wire, babasahin pa rin ng controller ang orihinal na pagkakasunud-sunod ng Hall, at ang motor ay hindi babalik ng malinis; ito ay malamang na manghuli o stall. Kung ang mga wire ng Hall lang ang papalitan mo, susubukan ng controller na mag-commutation batay sa maling posisyon ng rotor, na humahantong sa overcurrent. Palaging isagawa ang parehong mga swap nang magkasama, at subukan sa ilalim ng walang load na may kasalukuyang limitasyon na pinagana.
Mga De-koryenteng Rating at Proteksyon
Ang mga de-koryenteng parameter na pinakamahalaga sa panahon ng isang koneksyon ay ang boltahe ng DC bus, ang phase current, ang panimulang kasalukuyang, at ang maximum na pinapahintulutang operating temperature. Kung lalampas ka sa alinman sa mga ito, nanganganib kang masira ang controller, ang motor, o pareho. Narito ang mga pangunahing hangganan upang igalang.
| Parameter | Pinakamababang Ligtas na Halaga | Karaniwang Operating Value | Maximum Safe Limit |
|---|---|---|---|
| Boltahe ng DC bus | 200V | 220V ±10% | 240V para sa maikling panahon |
| Patuloy na kasalukuyang | 1.0A | 2.0-3.5A para sa 600W | Motor rate kasalukuyang |
| Pinakamataas na kasalukuyang | 2.0A | 4-8A sa panahon ng pagsisimula | 10A para sa 1 segundo |
| Proteksyon fuse | 2A | 5A mabagal na suntok | 8Isang mabagal na suntok |
| Supply ng bulwagan voltage | 4.5V | 5.0V | 5.5V tuloy-tuloy |
| Thermal na limitasyon | 40°C ang kapaligiran | 60-80°C frame | 90°C sa paikot-ikot |
Para sa isang 220V external na BLDC air cooler motor na may 600W power rating, ang controller bus voltage ay dapat na hindi bababa sa 220V, at ang kasalukuyang draw ay sapat na katamtaman na ang isang tipikal na industrial fan controller ay maaaring hawakan ito. Ang motor ay idinisenyo para sa tuluy-tuloy na operasyon sa mga evaporative air cooler, kung saan ang fan load ay medyo steady. Ang controller ay dapat magkaroon ng kasalukuyang limitasyon na nakatakda nang bahagya sa itaas ng kasalukuyang rate ng motor upang ang isang naka-block na fan blade ay naglulunsad ng circuit ng proteksyon sa halip na bigyang-diin ang mga paikot-ikot.
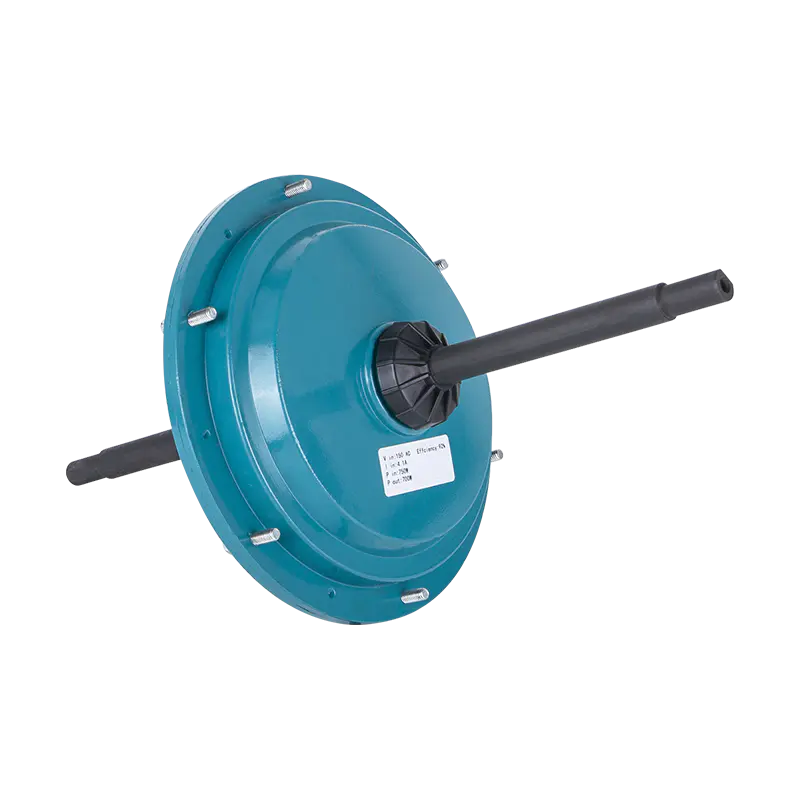
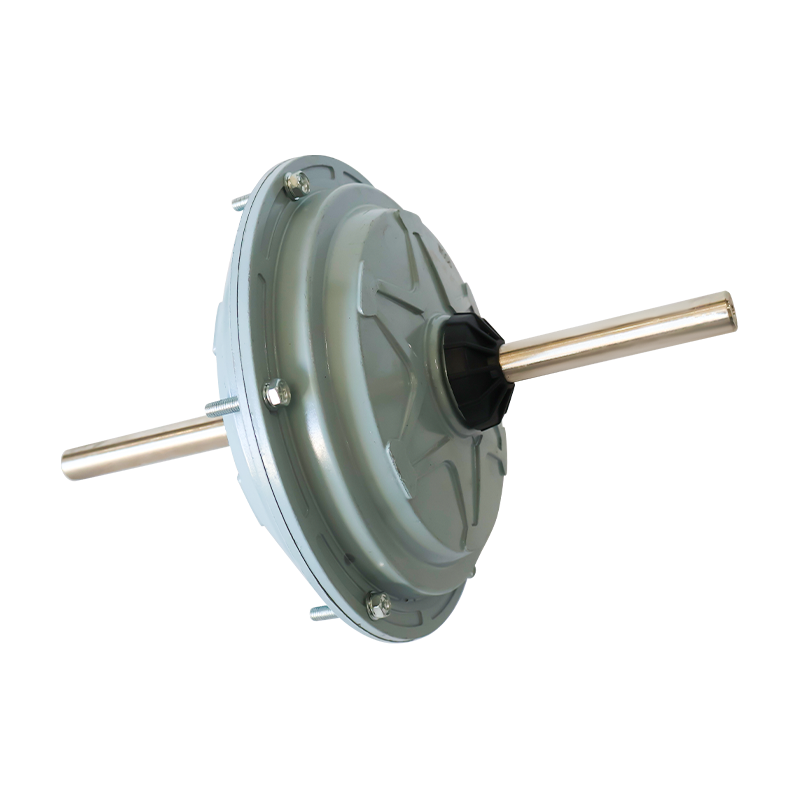
 220V 600W Panlabas na Rotor BLDC Air Cooler Motor Ang 600W brushless motor na ito ay binuo para sa steady fan duty sa evaporative cooler. Pinapasimple ng direktang 220V drive nito ang electrical setup, ngunit ang wastong paglilimita sa kasalukuyang controller at maingat na pagruruta ng cable ay mahalaga sa isang pang-industriyang enclosure. Tingnan ang Produkto →
Pag-install, Shielding, at Thermal Management
Ang paraan ng pag-install mo ng controller at ruta ang mga cable ay kasinghalaga ng koneksyon sa kuryente. Maaaring mag-overheat ang controller na hindi maganda ang pagkaka-mount, at maaaring magdulot ng EMI ang mahabang unshielded phase cable na sumisira sa signal ng Hall. Sa isang pang-industriyang enclosure, kadalasang mayroong higit sa isang motor drive, kaya planuhin ang layout upang panatilihing malayo ang mga sensitibong signal wire mula sa mga high-current na conductor.
I-mount ang Controller sa isang Heat Sink
Ang mga MOSFET ng controller at yugto ng pagmamaneho ay gumagawa ng init na dapat ilipat sa mounting surface. Ang metal plate ng controller ay madalas na ang heat sink mismo. Gumamit ng silicone thermal pad o thermal grease sa pagitan ng controller at ng mounting plate, at i-secure ito gamit ang wastong mga turnilyo. Huwag i-mount ang controller sa loob ng isang selyadong plastic box na walang bentilasyon, dahil ang init ay bubuo at magdudulot ng thermal derating o shutdown.
Shielding at Cable Routing
Sa isang tipikal na kapaligirang pang-industriya, ang mga wire ng motor phase ay nagdadala ng mga high-frequency na PWM na alon. Ang mabilis na paglipat ng mga gilid ay bumubuo ng karaniwang-mode na ingay. Kung ang mahahabang phase na mga wire ay tumatakbo parallel sa Hall sensor wires, ang ingay ay maaaring magkabit sa mga linya ng sensor at magdulot ng mga maling commutation signal. Ang pinakasimpleng solusyon ay ang pagruta ng mga phase wire sa isang hiwalay na conduit o gumamit ng braided shield para sa phase cable. Maaari ka ring magdagdag ng ferrite core sa Hall cable upang sugpuin ang high-frequency na ingay. Panatilihing maikli ang hall cable hangga't magagawa, mas mabuti na wala pang 1 metro, upang maiwasan ang pagbaba ng boltahe at interference.
Grounding at Kasalukuyang Pagbabalik
Ikonekta ang controller ground at ang motor ground sa isang common ground point. Iwasang gumawa ng ground loop kung saan nakakonekta ang signal ground at power ground sa maraming punto. Kung ang controller ay ibinibigay mula sa isang rectified AC source, ang negatibong bus ay dapat na karaniwan sa DC link. Maaaring mag-trigger ng mga overvoltage spike ang maluwag na koneksyon sa lupa at sirain ang mga sensor ng Hall o ang control board.
Thermal Consideration para sa Motor
Ang gumagana para sa isang antas ng kapangyarihan ay maaaring hindi gumana para sa isa pa. Ang isang 850W external BLDC air cooler motor ay nangangailangan ng mas malaking heatsink at mas matibay na controller kaysa sa 600W na unit. Ang mga MOSFET ng controller ay kailangang humawak ng mas malaking pagkalugi sa switching, at ang frame ng motor ay tatakbo nang mas mainit sa antas ng kapangyarihan na iyon. Palaging suriin ang kabuuang badyet ng kapangyarihan ng system at ang temperatura ng kapaligiran ng application. Ang isang evaporative air cooler na naka-mount sa isang mainit na bodega ay maaaring mangailangan ng isang enclosure na nagpapanatili sa controller sa ibaba 50°C.
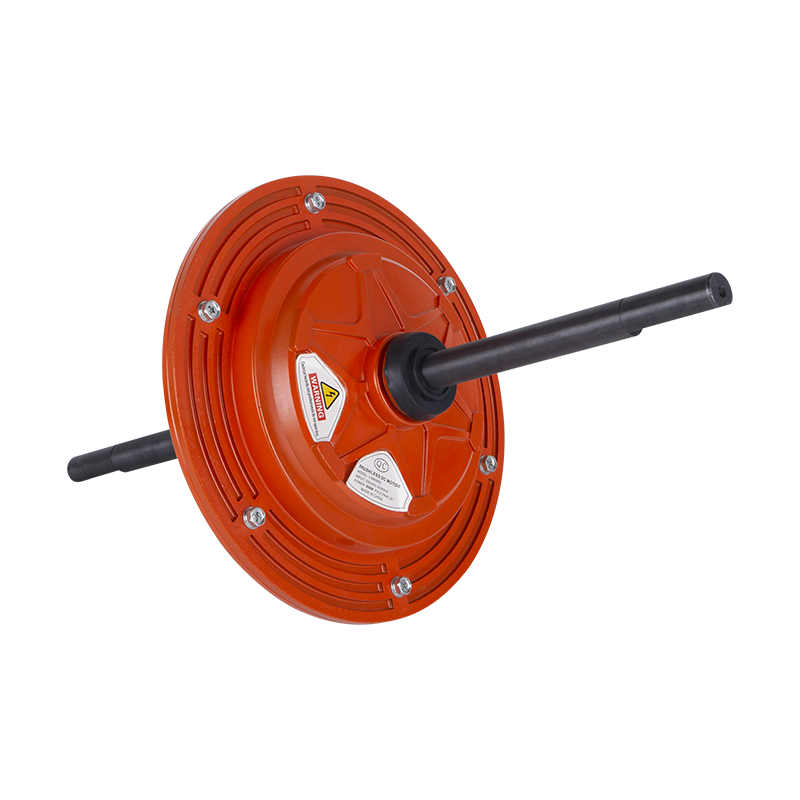
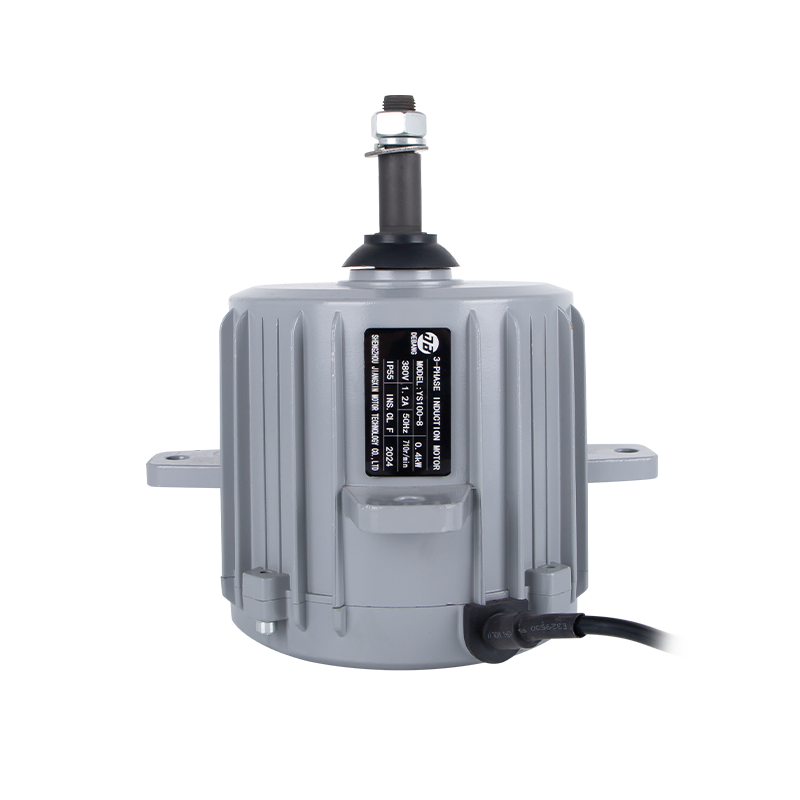
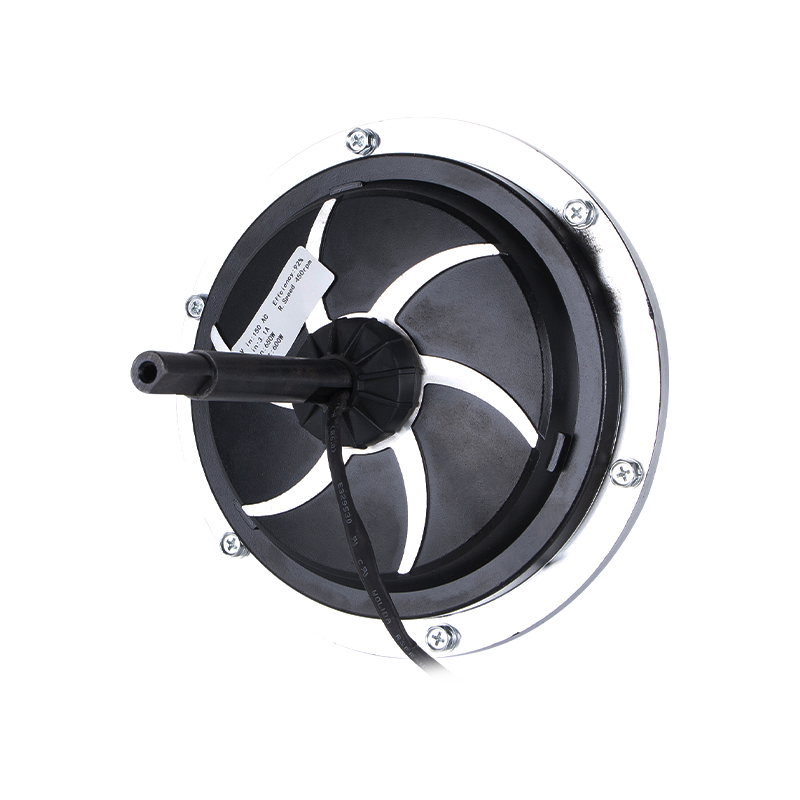 220V 850W BLDC Motor para sa High-Power Air Cooler Application Sa isang 850W na rating, ang panlabas na rotor na motor na ito ay nangangailangan ng isang matatag na controller at sapat na pag-alis ng init. Kapag sumusubok, gumamit ng kasalukuyang limitadong mga supply at obserbahang mabuti ang mga yugto upang maiwasan ang mga biglaang pag-alog o pagkakamali sa mga kable. Tingnan ang Produkto →
Ligtas na Pagsusuri at Pag-troubleshoot
Pagkatapos mong magawa ang lahat ng koneksyon, ang yugto ng pagsubok ay kung saan mo makikita ang anumang mga pagkakamali sa mga kable. Gumamit ng kasalukuyang-limitadong power supply kung posible, at obserbahan ang gawi ng motor sa pamamagitan ng tachometer o current meter. Huwag subukan ang isang BLDC na motor sa pamamagitan ng paghawak nito gamit ang iyong mga daliri habang hindi wasto ang pagkakasunud-sunod ng controller sa mga phase. Ang motor ay maaaring humatak nang marahas, at ang mga umiikot na bahagi ay maaaring mahuli ng maluwag na manggas o cable.
Unang Power-On Steps
Itakda ang speed command sa pinakamababang halaga nito, o idiskonekta ang throttle at gumamit ng external na 1V reference. Mag-apply ng power sa dahan-dahang pagtaas ng boltahe ng DC bus, o gumamit ng variac sa gilid ng AC kung ang controller ay may integrated rectifier. Panoorin ang labis na agos sa ammeter. Ang walang-load na kasalukuyang ng isang BLDC motor ay dapat na isang maliit na bahagi ng kasalukuyang rate nito. Kung nakikita mo ang kasalukuyang pag-akyat nang walang anumang pag-ikot, patayin kaagad ang kuryente. Karaniwan itong nangangahulugan ng shorted phase wire o Hall phasing error.
Pagsukat ng Balik EMF
Kapag nakadiskonekta ang motor mula sa controller, maaari mong sukatin ang back EMF waveform sa bawat phase sa pamamagitan ng pag-ikot ng shaft gamit ang isang drill. Ang tatlong phase ay dapat gumawa ng simetriko sinusoidal waveform, na may 120 degrees ng phase shift sa pagitan ng bawat phase. Kung ang waveform ay nawawala sa isang yugto, mayroong isang bukas na paikot-ikot o isang naka-disconnect na wire. Ang back EMF test na ito ay kapaki-pakinabang bago mo ilapat ang controller power, at hindi ito nangangailangan ng controller.
Karaniwang Talaan ng Pag-troubleshoot
| Sintomas | Malamang na Dahilan | Aksyon sa Pagwawasto |
|---|---|---|
| Walang paggalaw, mataas ang kasalukuyang draw | Nagpalit ang mga wire ng signal ng hall | Magpalit ng dalawang Hall wire o muling ayusin ang koneksyon ng sensor |
| Ang motor ay tumatakbo ngunit nagvibrate sa mababang bilis | Supply ng bulwagan voltage out of range | Suriin at itama ang boltahe ng supply ng sensor |
| Ang motor ay tumatakbo sa maling direksyon | Nabaligtad ang pagkakasunud-sunod ng yugto o mali ang pagkakatakda ng pin ng direksyon | Magpalit ng anumang dalawang phase wire at magpalit ng alinmang dalawang Hall wire |
| Nagsisimula ang motor sa isang malakas na tili at pagkatapos ay huminahon | Hindi tumugma ang pagkakasunud-sunod ng phase sa talahanayan ng commutation ng controller | I-validate ang phase order laban sa datasheet ng motor |
| Nag-overheat ang motor sa ilalim ng walang load | Ang pagpindot sa kasalukuyang dahil sa maling pag-commute o masyadong mababang boltahe ng bus | Itama ang boltahe ng bus at kumpirmahin ang commutation sequence |
| Pasulput-sulpot na stall kapag na-load | Masyadong mababa ang kasalukuyang paglilimita | Taasan ang kasalukuyang limitasyon ng controller o gumamit ng mas mataas na kasalukuyang controller |
Pagkonekta ng BLDC Motors sa Industrial Air Cooler Applications
Ang mga prinsipyo ng koneksyon na sinundan mo sa ngayon ay nalalapat sa halos bawat BLDC motor, ngunit ang mga praktikal na detalye ay nagbabago kapag ang motor ay nasa loob ng isang evaporative air cooler o isang malaking pang-industriya na fan. Ang mga motor na ito ay kadalasang panlabas na rotor BLDC machine, ibig sabihin ang rotor ay ang panlabas na shell at ang mga fan blades ay direktang naka-mount sa shell na iyon. Ginagawa ng disenyo na ito ang motor na compact at angkop sa mga air-moving application, kung saan ang impeller ay may mataas na moment of inertia at nangangailangan ng makinis, kontroladong acceleration.
Kapag nagkokonekta ng panlabas na BLDC air cooler motor, kailangan mo ring kumpirmahin na ang electrical at mechanical interface ng motor ay tumutugma sa controller. Halimbawa, ang isang 220V external BLDC air cooler motor na may rating na 1500W ay karaniwang ginagamit sa malalaking industrial ventilation unit. Ang boltahe ng bus ay dapat na stable, ang Hall connector ay dapat na na-rate para sa operating temperature ng motor, at ang controller ay dapat na makapag-commute sa high-frequency na PWM na kinakailangan para sa tahimik na fan operation.
Sa isang pang-industriya na air-conditioning application, ang motor ay maaaring tumakbo nang ilang oras sa patuloy na bilis, at ang daanan ng airflow ay maaaring magbago sa mga filter, louver, at mga kondisyon sa paligid. Samakatuwid, ang kasalukuyang limitasyon ng controller ay dapat itakda upang payagan ang motor na maghatid ng metalikang kuwintas kapag na-load ang mga blades ng fan, nang hindi lumilikha ng kundisyon na nagpapainit nang labis sa paikot-ikot. Maaari kang magbasa nang higit pa tungkol sa mga prinsipyo ng pagtatrabaho ng mga motor na ito sa aming gabay sa panlabas na BLDC air cooler motors .
Para sa malaking dulo ng naturang mga fan system, ang isang 1500W na motor ay madalas na ipinares sa isang 220V controller na maaaring maghatid ng hindi bababa sa 8A na tuloy-tuloy. Ang kumbinasyong ito ay karaniwan sa mga evaporative cooler para sa mga pabrika at bodega, kung saan mataas ang cooling load. Ang mounting plate at cable glands ay dapat piliin nang mabuti dahil ang mekanikal na vibration ng motor ay ililipat sa controller kung ang controller ay direktang naka-mount sa shell ng motor. Gumamit ng damped mount o isang hiwalay na enclosure.
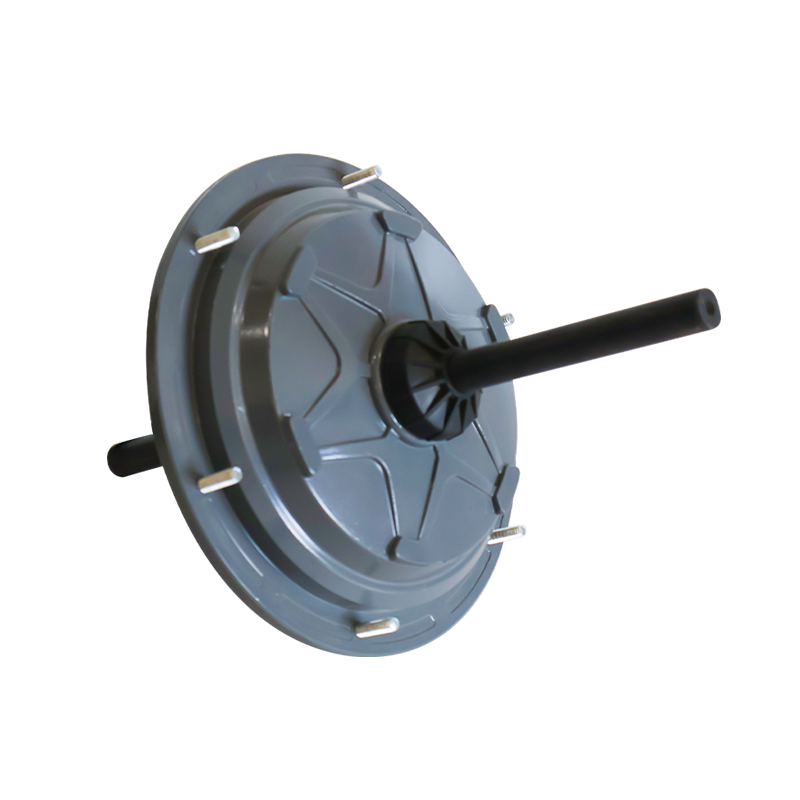
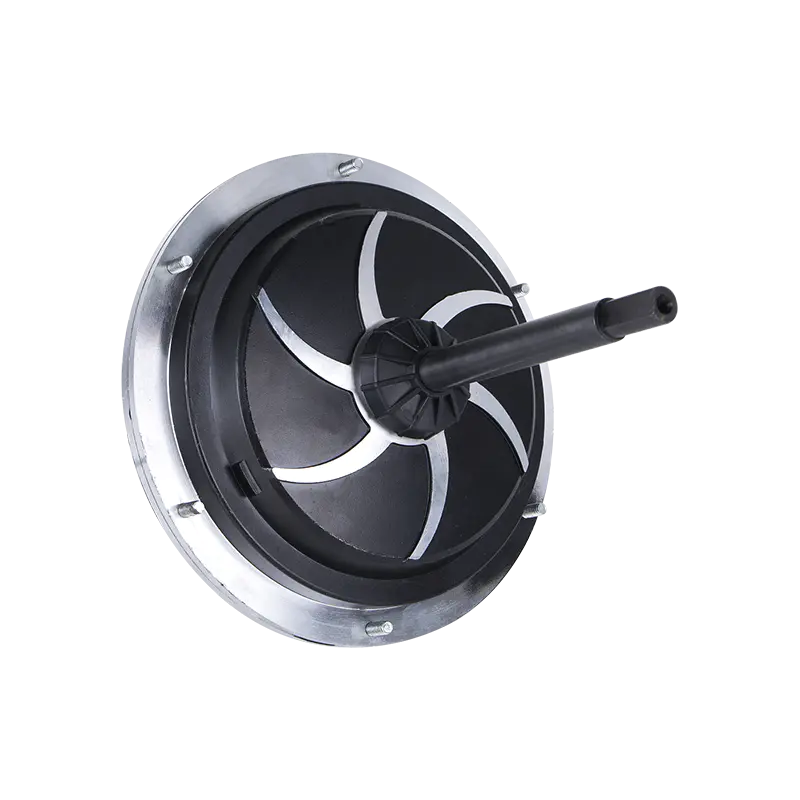
 220V 1500W External Rotor BLDC Motor para sa Heavy-Duty Cooling Ang 1500W na motor na ito ay idinisenyo para sa malalaking pang-industriya na evaporative cooler, karaniwang ipinares sa isang controller na nagbibigay ng hindi bababa sa 8A. Upang maiwasan ang mga isyu sa vibration, i-mount ito sa isang damped base o sa isang hiwalay na enclosure. Tingnan ang Produkto →
Kung ikaw ay nagdidisenyo ng isang pakete ng kagamitan sa paglamig, maaari mo ring suriin ang impormasyon sa aplikasyon ng air conditioning sa industriya upang makita kung paano umaangkop ang linya ng produkto na ito sa isang kumpletong sistema. Ang pangunahing takeaway ay ang koneksyon sa kuryente ay kalahati lamang ng pag-install; ang mekanikal at thermal packaging ay dapat na tumugma sa aplikasyon.
Mga Karaniwang Pagkakamali na Dapat Iwasan
Kahit na ang mga nakaranasang technician ay maaaring gumawa ng mga simpleng pagkakamali kapag kumokonekta sa isang BLDC motor at controller. Sinasaklaw ng sumusunod na listahan ang pinakamadalas na error na humahantong sa mga pagkabigo ng controller, pinsala sa motor, o hindi ligtas na operasyon.
- Paglalapat ng boltahe bago suriin ang koneksyon ng phase wire. Kung ang mga phase wire ay maluwag, ang controller ay makakakita ng isang bukas na bahagi at maaaring agad na mag-current-limit o pumutok sa fuse. Palaging suriin muna ang mechanical tightness.
- Ipagpalagay na ang mga sensor ng Hall ay pareho. Ang ilang mga controller ay nagbibigay ng 5V, ang iba ay 12V. Ang overvoltage sa isang 5V Hall sensor ay nagdudulot ng permanenteng pinsala. Suriin ang detalye ng sensor.
- Hindi pinapansin ang kasalukuyang limitasyon ng controller. Ang isang abalang workshop ay maaaring may controller na na-rate para sa ibang motor. Nang hindi naitakda nang tama ang kasalukuyang limitasyon, ang motor ay maaaring tumakbo sa isang overload na kasalukuyang at mag-overheat ang mga windings.
- Pagkonekta sa phase at Hall order nang walang pagsubok sa pinababang boltahe. Ang pinakaunang pagsubok ay dapat nasa mababang boltahe ng bus o mababang PWM duty cycle. Nakakakuha ito ng mga pagkakamali bago maghatid ng buong kapangyarihan ang controller.
- Paggamit ng hindi sapat na wire gauge para sa mga phase lead. Ang isang 1500W na motor sa 220V ay nakakakuha ng higit sa 6A, kaya ang mga phase conductor ay dapat na hindi bababa sa 18 AWG, at ang DC input lead ay dapat na mas malaki pa. Ang mga manipis na wire ay nagdudulot ng pagbaba ng boltahe at bumubuo ng init sa mga terminal.
- Iniiwan ang mga hindi nagamit na Hall wire na lumulutang. Kung ang isang controller ay may hindi nagamit na Hall channel, maaari itong makakuha ng ingay at maging sanhi ng mga random na pagkakamali. Wakasan ang hindi nagamit na mga input ng Hall gamit ang isang risistor na tumutugma sa output ng sensor.
- Nakalimutang itakda ang pin ng direksyon. Maraming controllers ang may mababang bilis na input na tumutukoy sa default na direksyon. Kung pisikal mong na-wire ang motor para sa clockwise rotation, ang pagtatakda ng direction pin sa counterclockwise ay puputulin lang ang phase, hindi ito mababaligtad. Planuhin ang wire order at ang direksyon ng software nang magkasama.
- Pagsubok nang walang strain relief. Ang panginginig ng boses sa kalaunan ay sinisira ang mga kulot na koneksyon. Gumamit ng strain relief sa motor cable at controller connector upang maiwasan ang mga pasulput-sulpot na pagkabigo sa serbisyo sa ibang pagkakataon.
Ang koneksyon ng isang BLDC motor sa isang controller ay isang sistematikong proseso na nangangailangan ng pansin sa phase order, Hall signal, boltahe rating, kasalukuyang proteksyon, at ligtas na pagsubok. Magsimula sa tamang pagkakakilanlan ng wire, i-verify ang mga electrical rating, ikonekta ang phase at Hall wire sa tamang pagkakasunod-sunod, at pagkatapos ay magpatakbo ng kinokontrol na unang pagsubok. Kung may kakaibang tunog o nakakakuha ng sobrang agos, huminto kaagad at muling bisitahin ang phase at Hall wiring. Sa tamang pag-setup, ang isang pang-industriyang BLDC na motor tulad ng isang panlabas na rotor air cooler motor ay magbibigay ng maraming taon ng tahimik, mahusay na serbisyo. Ang parehong proseso na ginamit mo para sa isang maliit na 600W fan ay nalalapat din sa isang 1500W system, at ang talahanayan ng pag-troubleshoot ay makakatulong sa iyo na malutas ang mga pinakakaraniwang isyu.
Kaugnay Mga produkto
 Handa nang I-customize
Mga Produkto ng Motor Mo?
Kami ay mga propesyonal na tagagawa ng motor, na naghahatid ng malakas, matatag, at mahusay na kapangyarihan core para sa lahat ng industriya sa pamamagitan ng precision craftsmanship at innovation.
Makipag-ugnayan sa Amin
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Address ng Kumpanya
Copyright © by Shengzhou Jiangxin Motor Technology Co., Ltd. Lahat ng Karapatan ay Nakalaan.
Wholesale Industrial Fan Motors Manufacturers